3D-видение для робототехники и промышленной автоматизации
Высокоточное зондирование глубины, обеспечивающее навигацию AGV, распознавание поддонов и предотвращение препятствий.
Наше решение для промышленной автоматизации
X-Dynamics использует высокоточную технологию 3D iToF и передовые алгоритмы восприятия для предоставления интеллектуальных решений для робототехники, навигации AGV, промышленной автоматизации и интеллектуальных производственных приложений.
Как 3D-видение способствует промышленной автоматизации
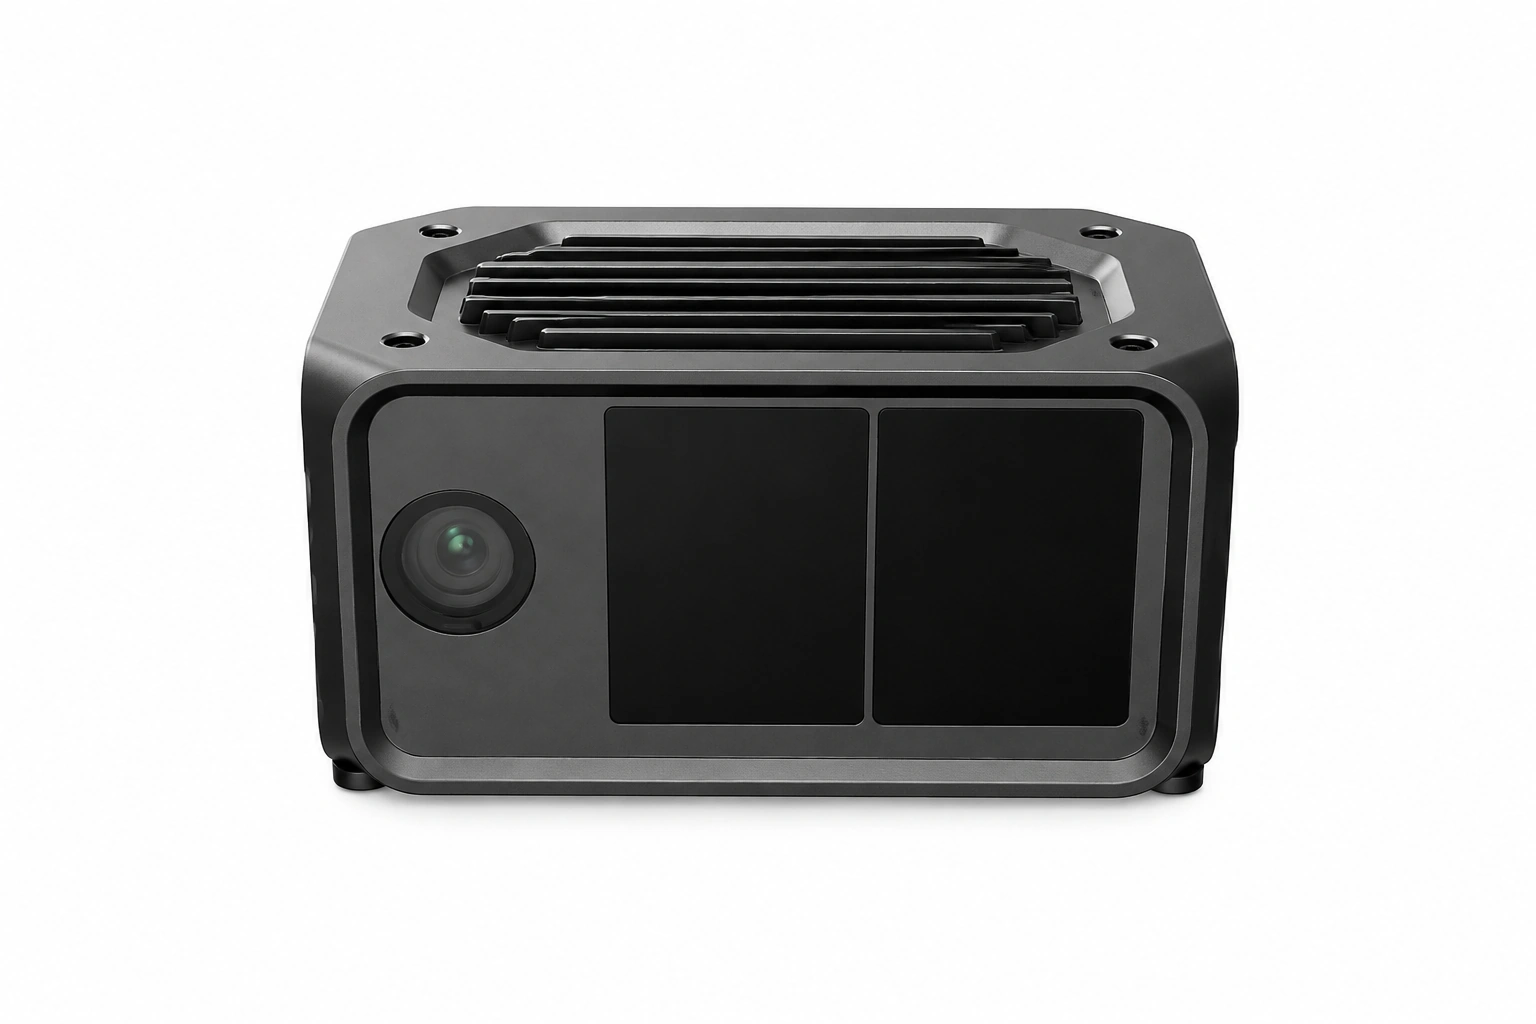
Камеры X-Dynamics iToF захватывают карты глубины и данные облака точек. Затем алгоритмы калибровки, постобработки и применения преобразуют 3D-данные в информацию о расстоянии объекта, положении, ориентации и размерности для AGV и систем управления роботами.
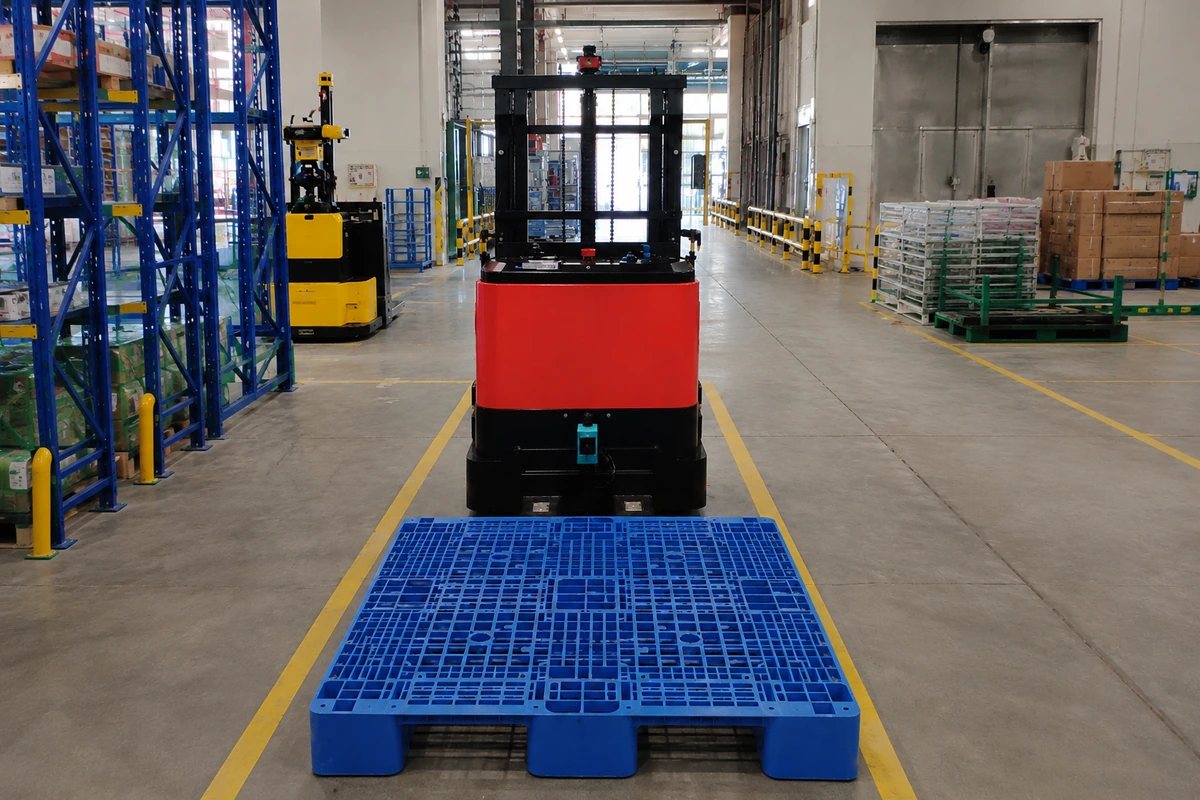
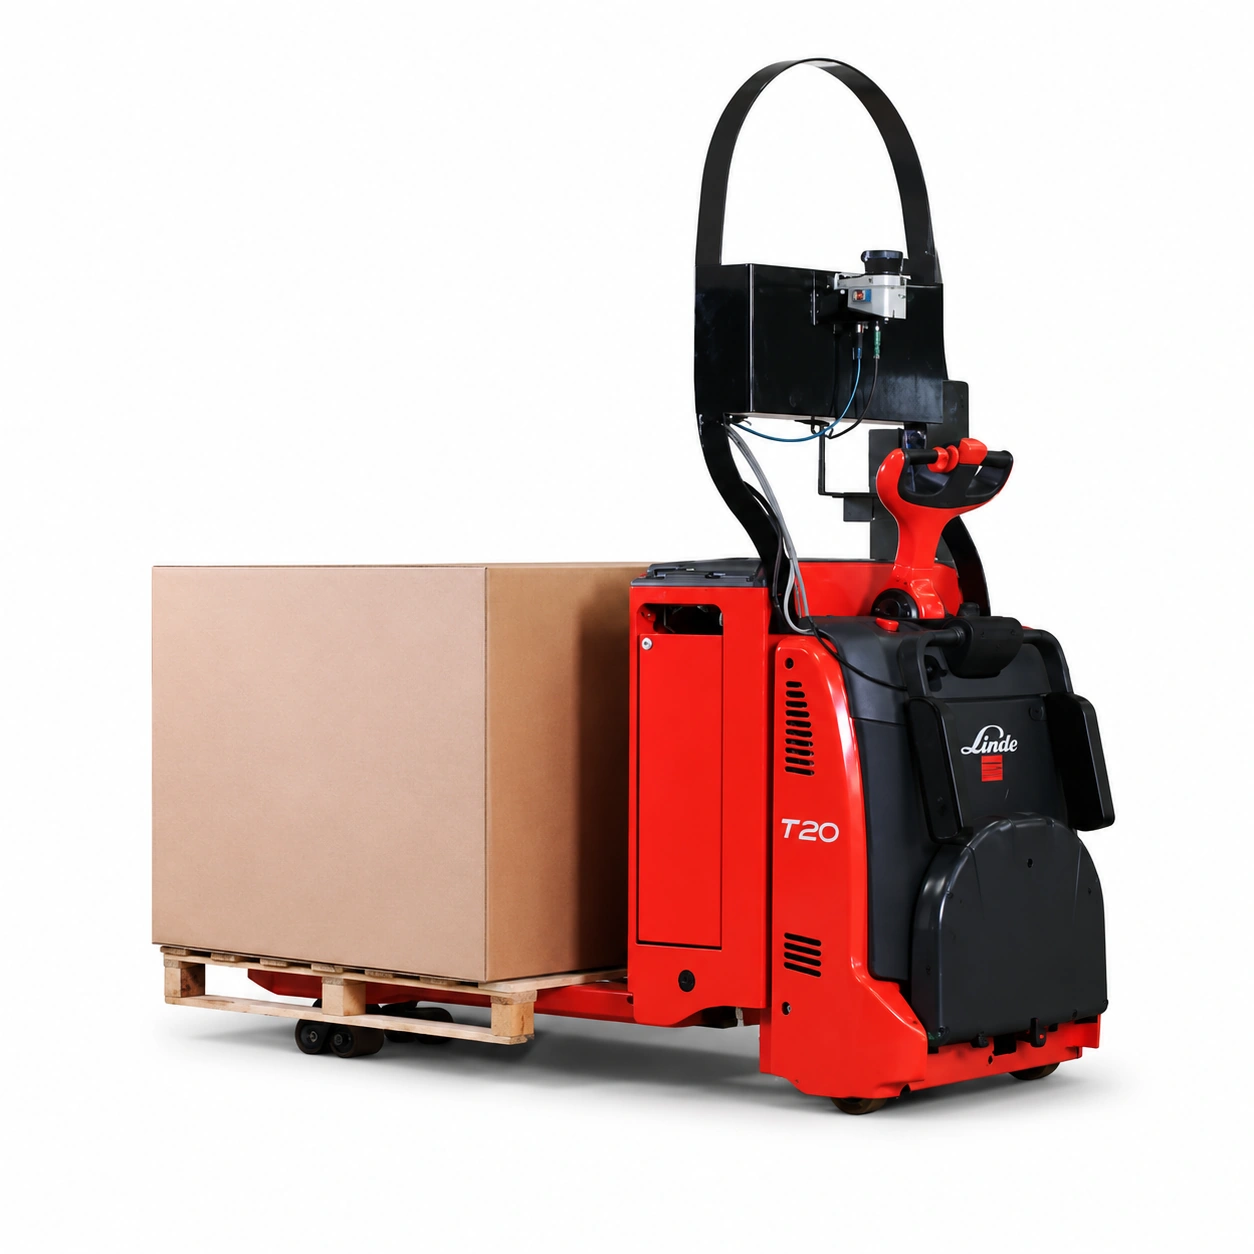
Признание паллет
Камера 3D iToF фиксирует форму поддона, положение и глубину информации, помогая мобильным роботам идентифицировать поддоны и выполнять точные операции по загрузке и разгрузке.
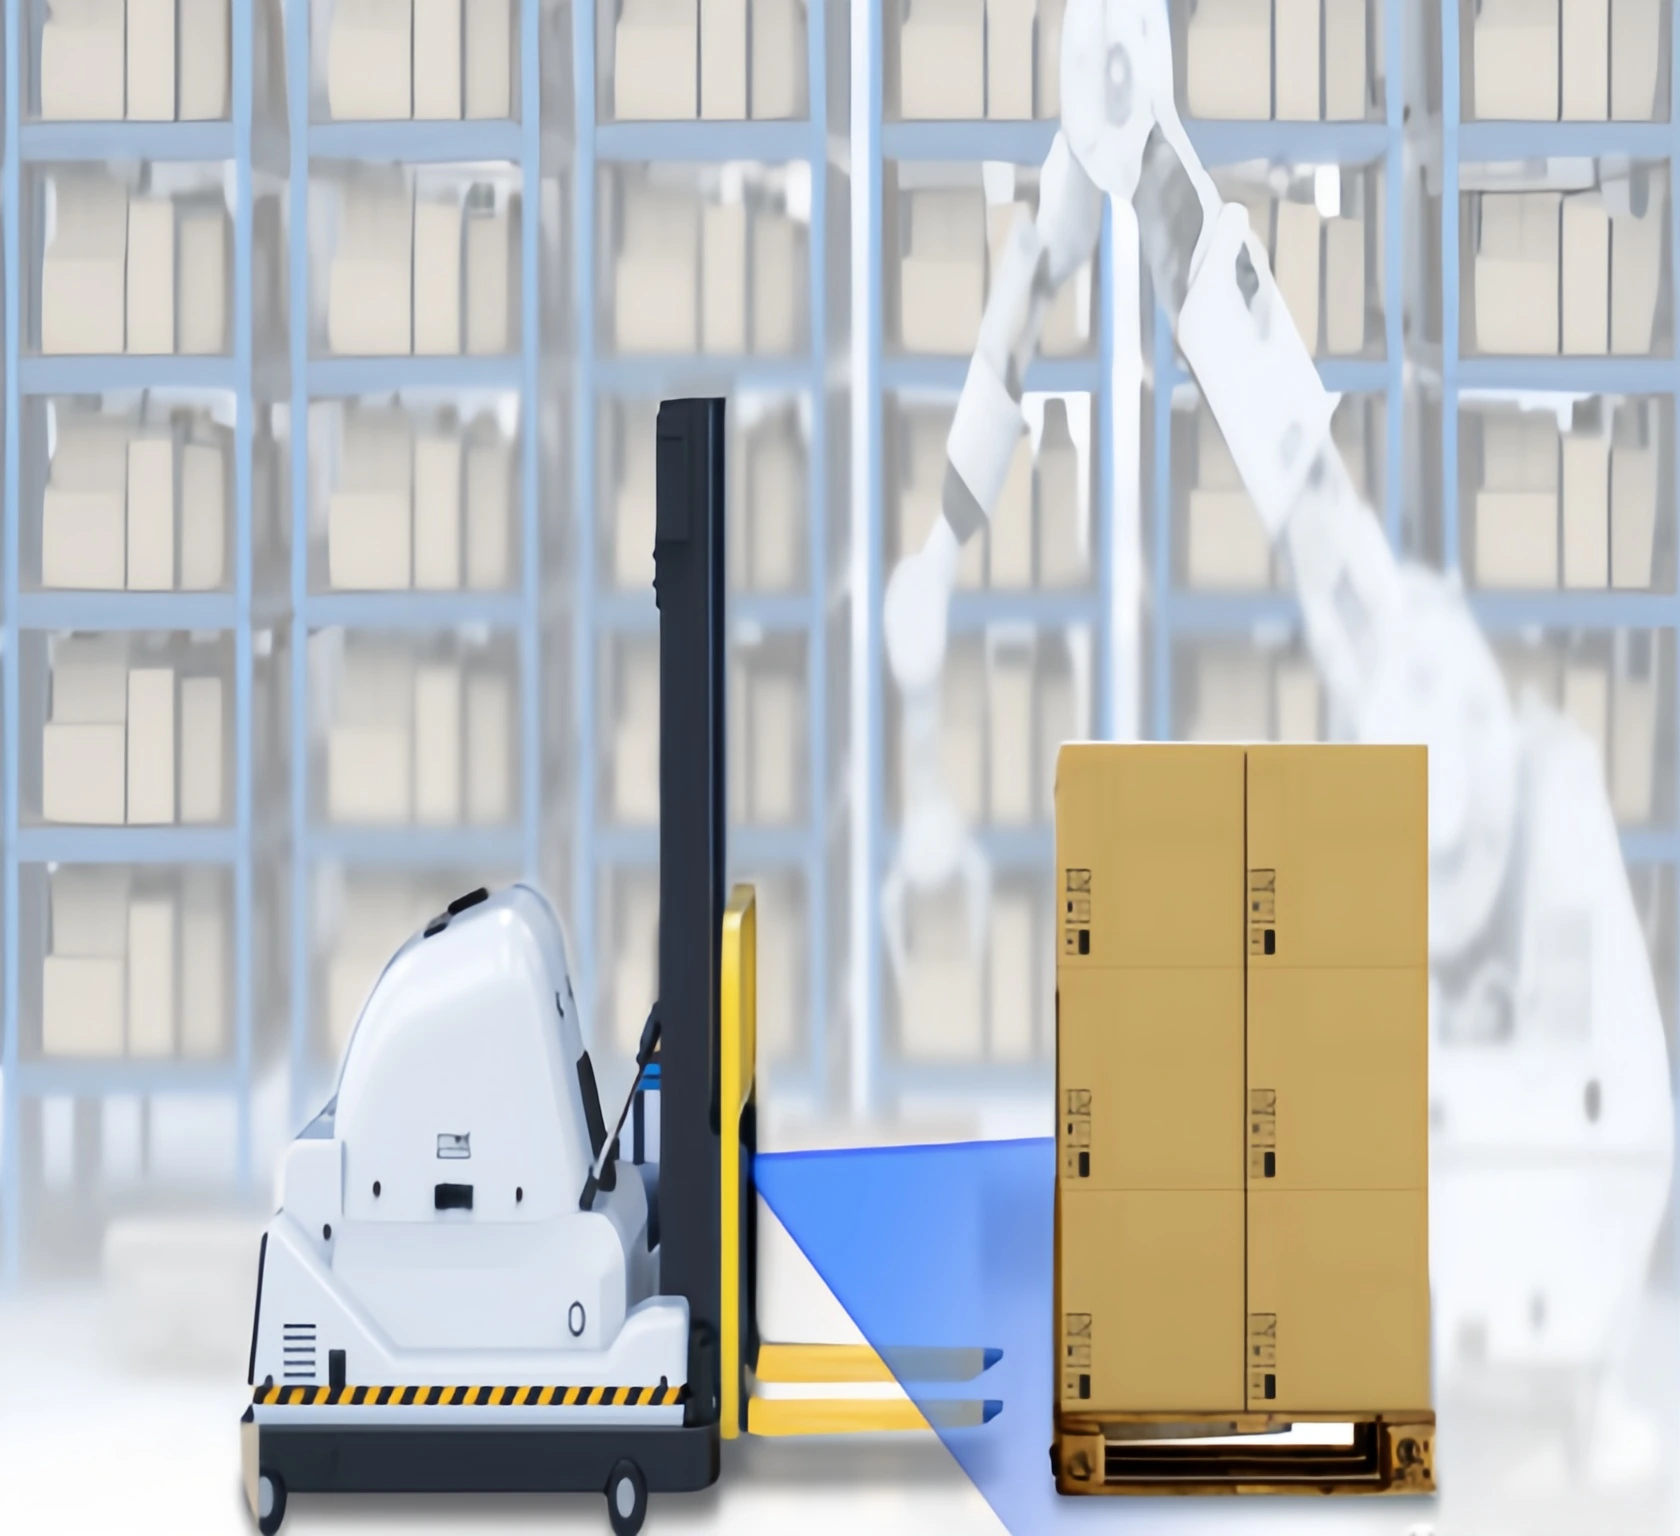
Избегание препятствий
Облачные данные в реальном времени позволяют мобильным роботам обнаруживать близлежащие препятствия, измерять расстояние и повышать безопасность работы в динамических средах.
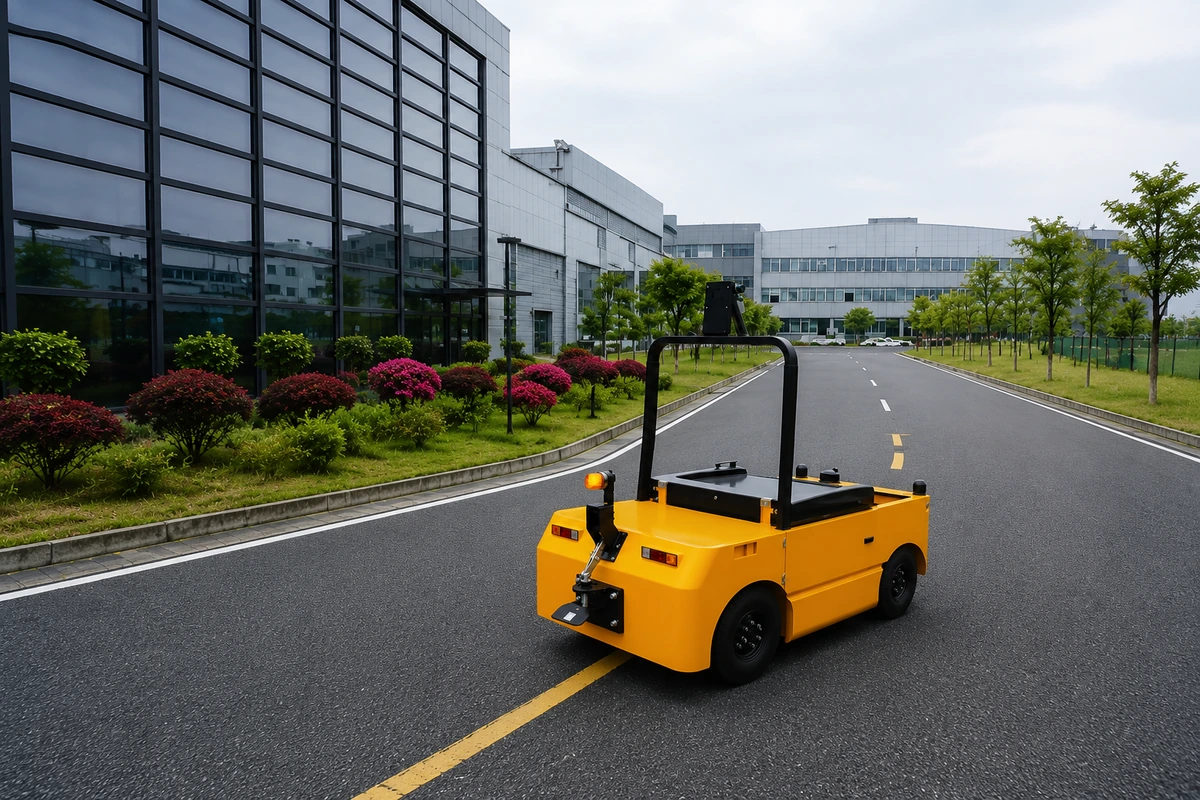
Роботизированное руководство и распознавание объектов
Калиброванные данные облака глубины и точки описывают форму, положение и ориентацию объекта в 3D. Результаты распознавания передаются на контроллер робота для поддержки локализации цели, выравнивания и автоматической обработки.
3D измерение и проверка формы
Камера фиксирует откалиброванные данные 3D поверхности и вычисляет размеры объекта. Результаты измерений можно сравнить с предустановленными допусками для определения отклонений размера или формы компонентов и упаковок.
Функциональные особенности
Идентификация паллет
Идентификация поддонов обеспечивает различные решения для стандартных поддонов с двумя отверстиями; доступна индивидуальная идентификация поддонов с одним отверстием, поддонов с двумя отверстиями и поддонов с несколькими отверстиями. Он может вместить поддоны из различных материалов, включая дерево, сталь и пластик.
Избегание препятствий
Предотвращение препятствий поддерживает горизонтальные, наклонные и сплайсированные методы установки для выявления препятствий различных размеров на дороге впереди. Он также позволяет роботу регулировать или объезжать в зависимости от размера препятствия.
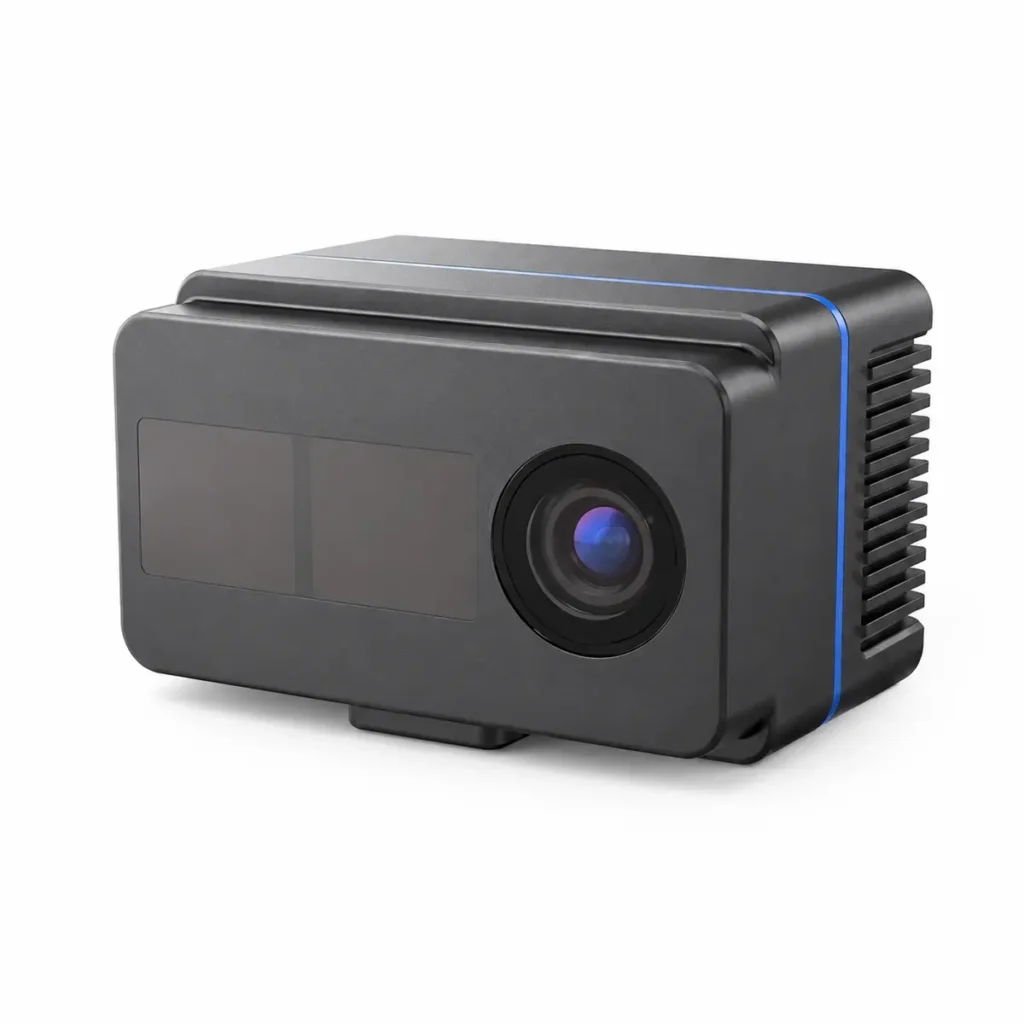
Глубинная камера iTOF
Результаты Deepth & Point Cloud
Облачные данные в реальном времени поддерживают точное распознавание поддонов и обнаружение препятствий для мобильных роботов.
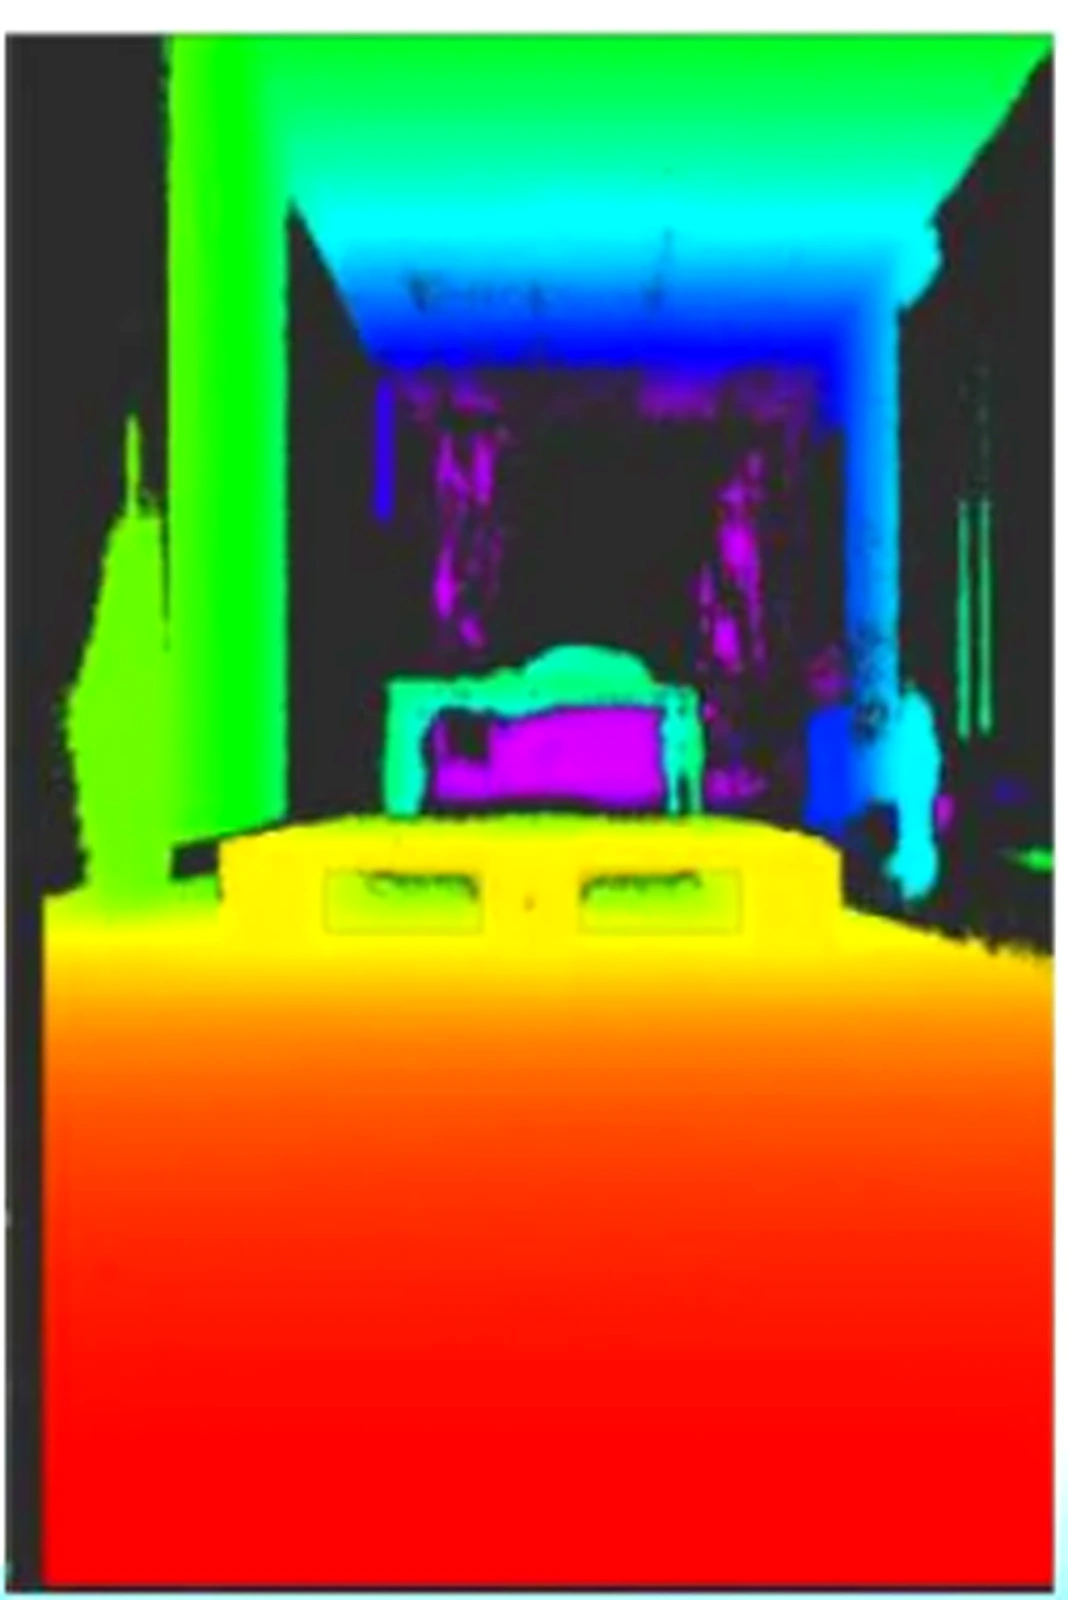
Карта глубины паллет
Визуализирует расстояние поддонов и пространственную структуру.
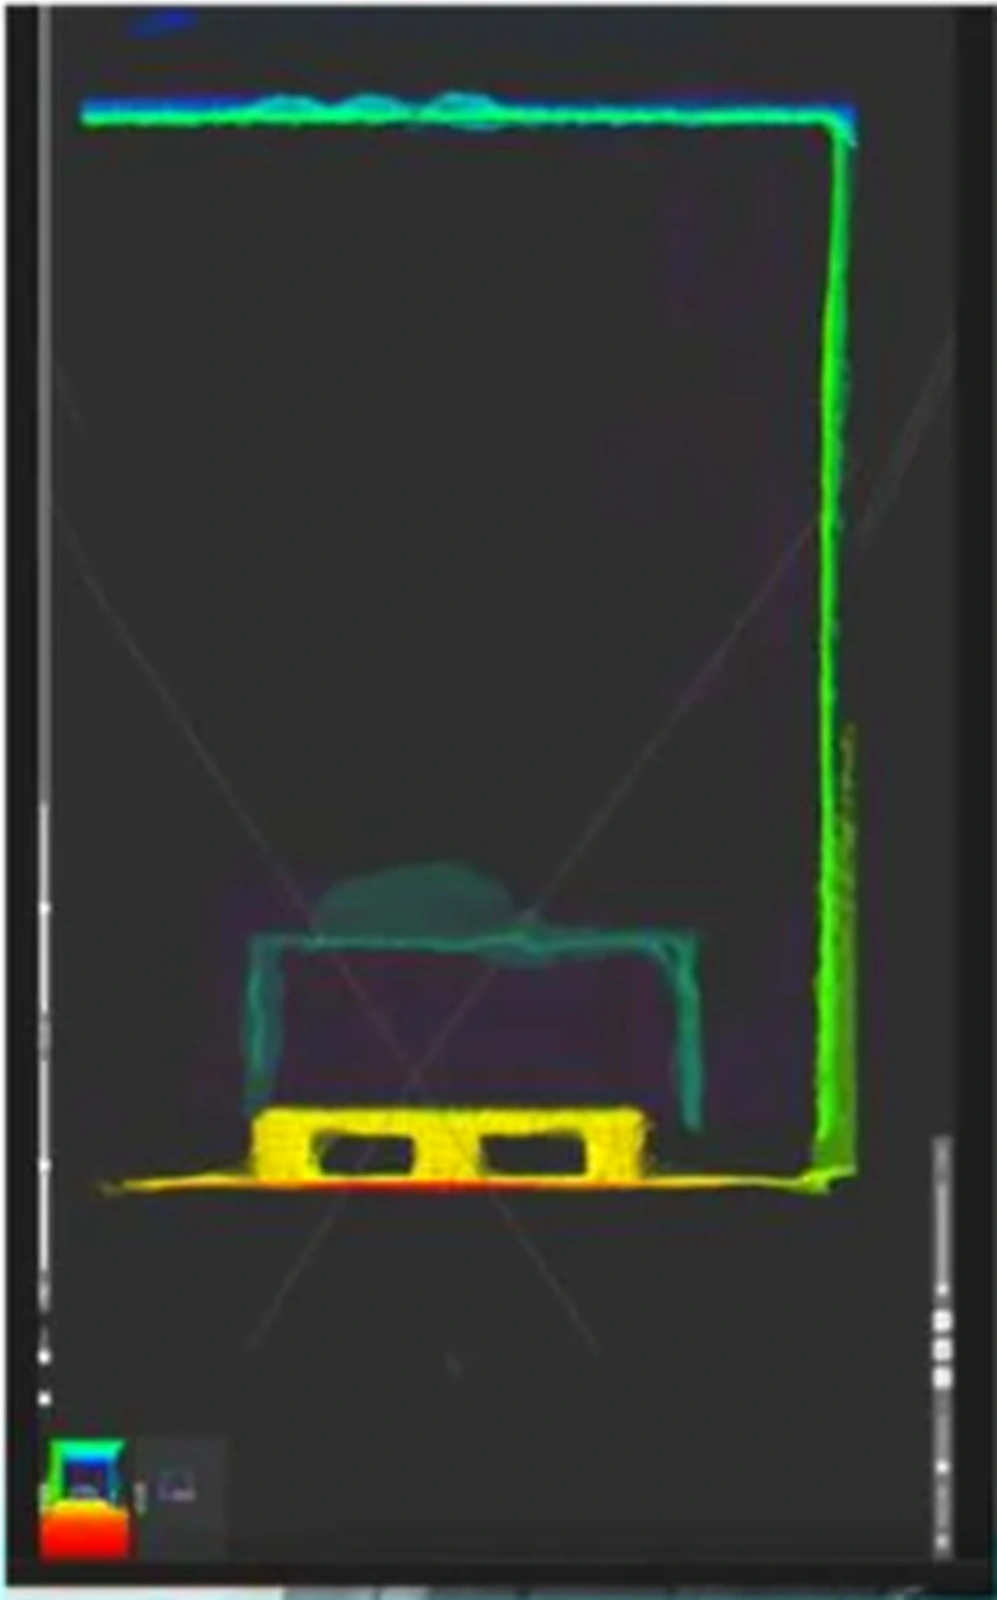
Облако Pallet Point
Захватывает контуры поддонов для точного распознавания.
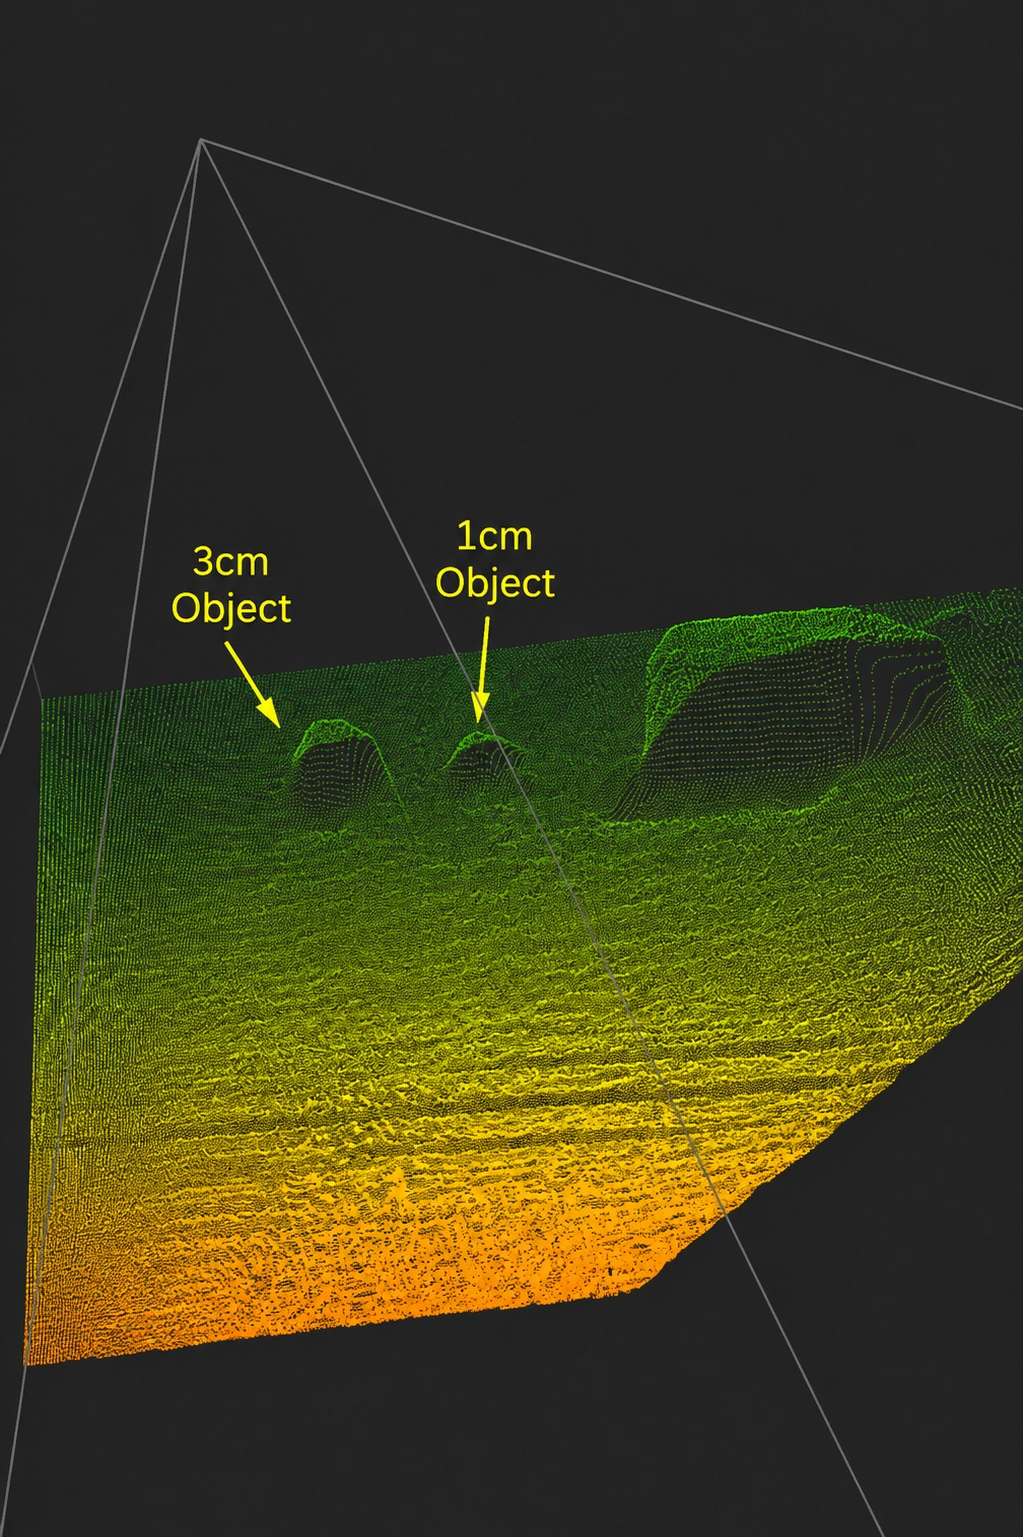
Обнаружение препятствий
Выявляет препятствия перед мобильным роботом.
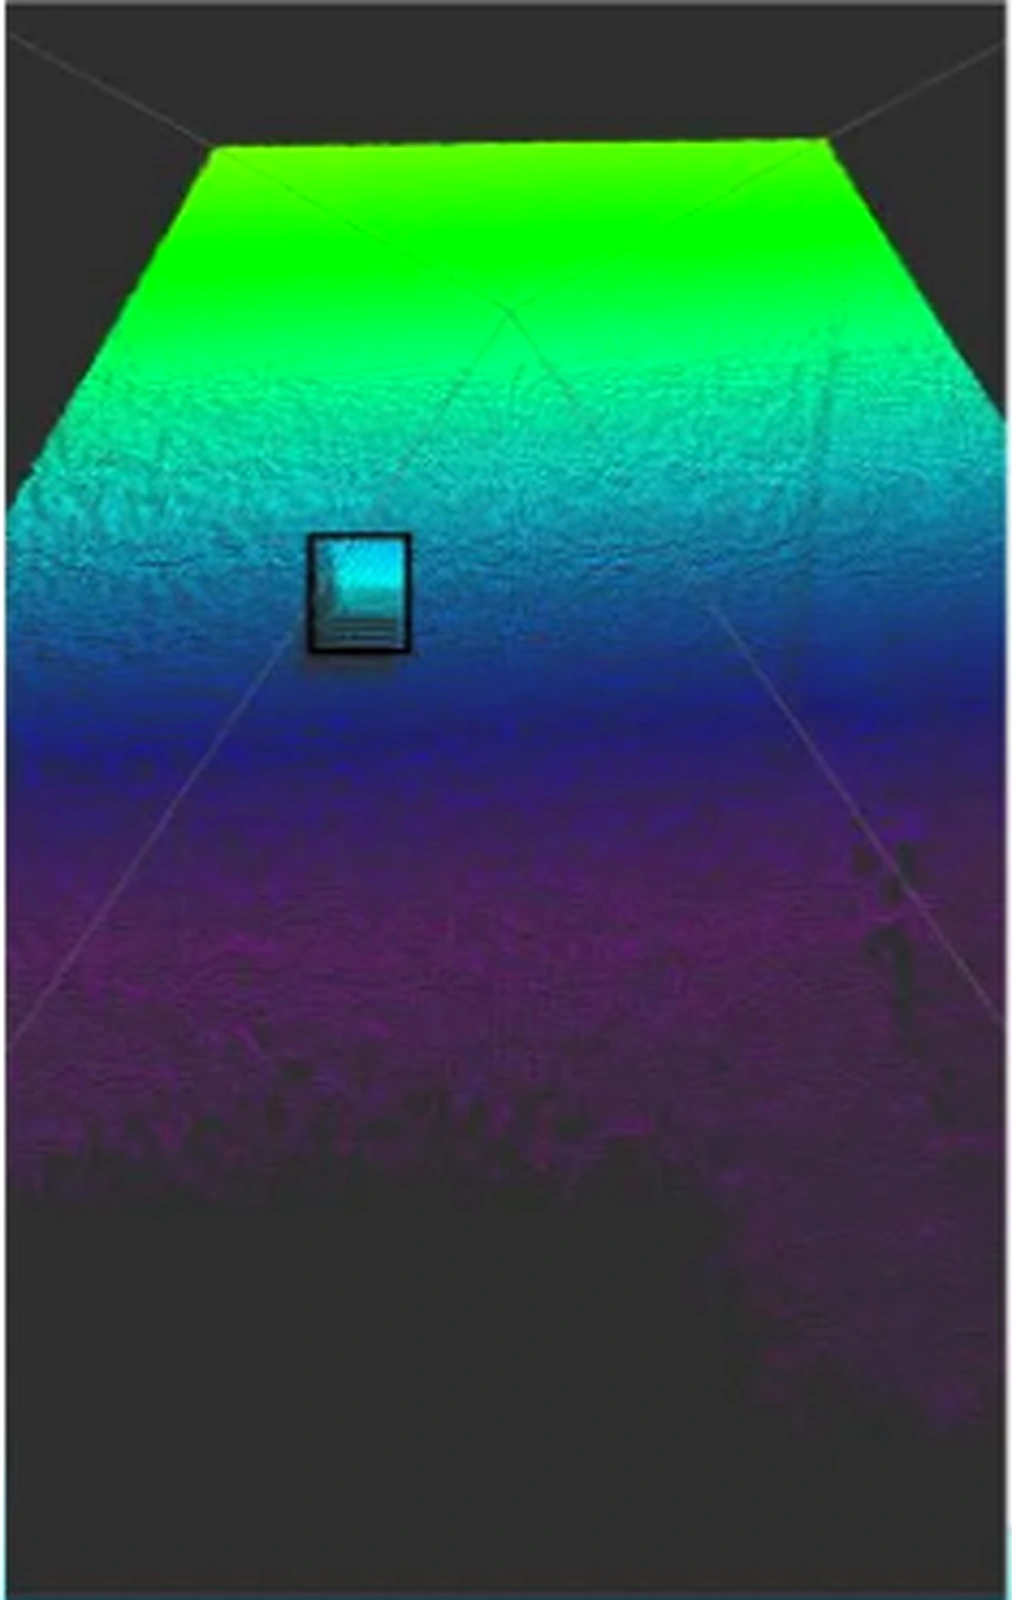
Облако точки препятствий
Предоставляет данные о глубине и местоположении для безопасной навигации.
Исследуйте портфолио всех наших продуктов

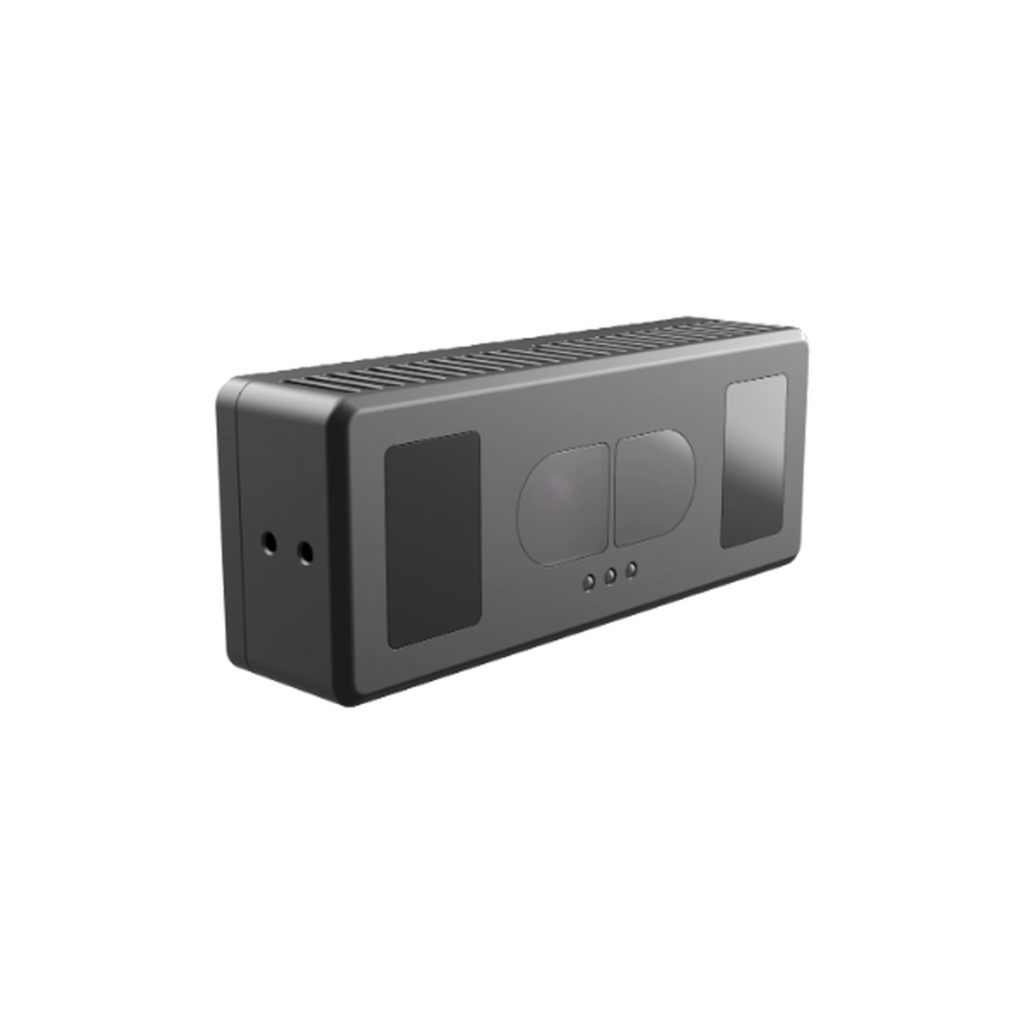
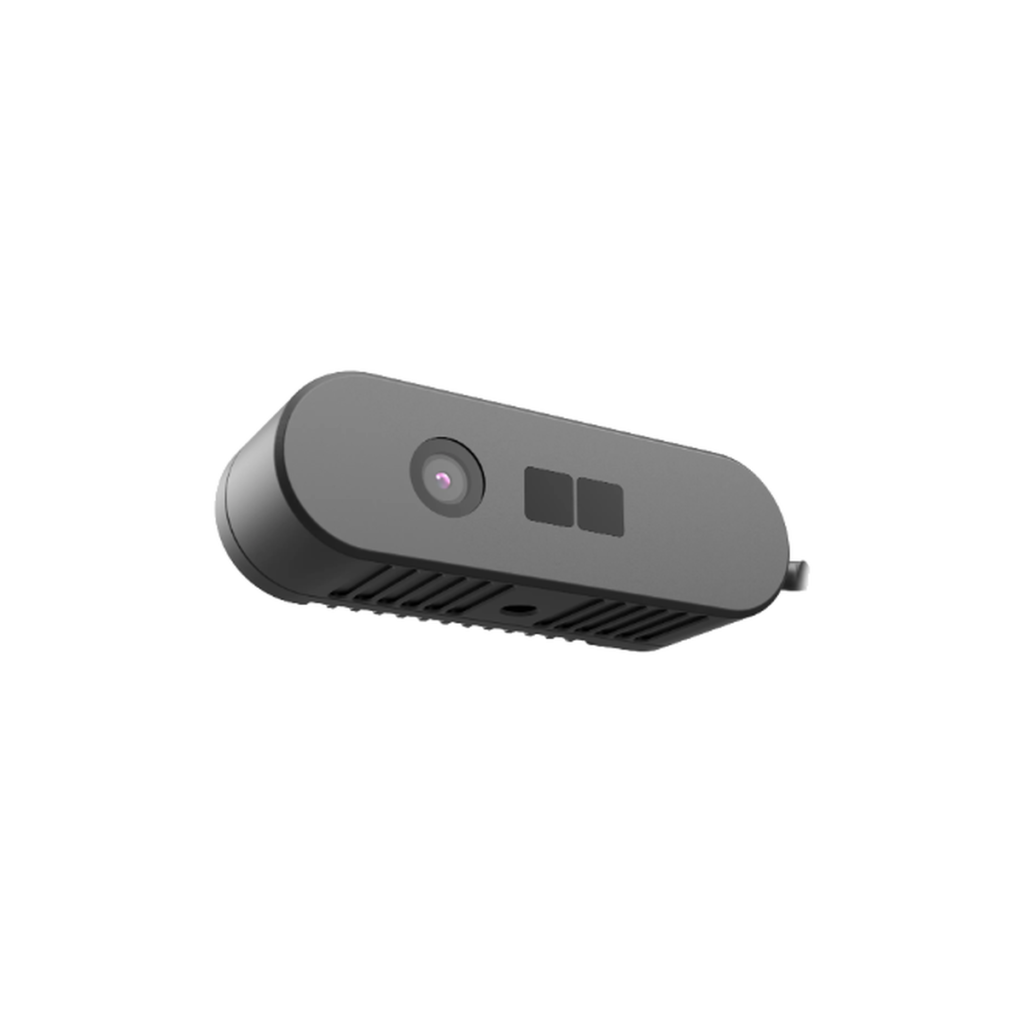
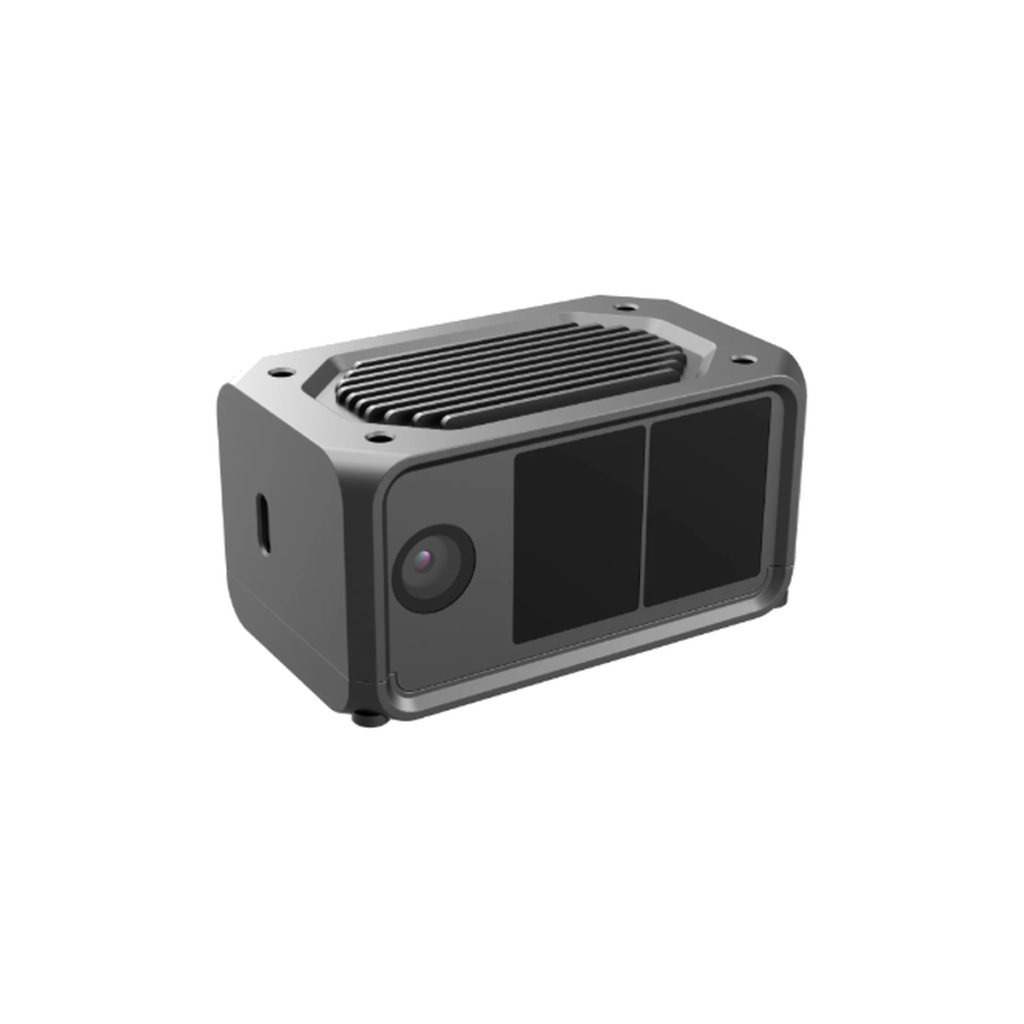
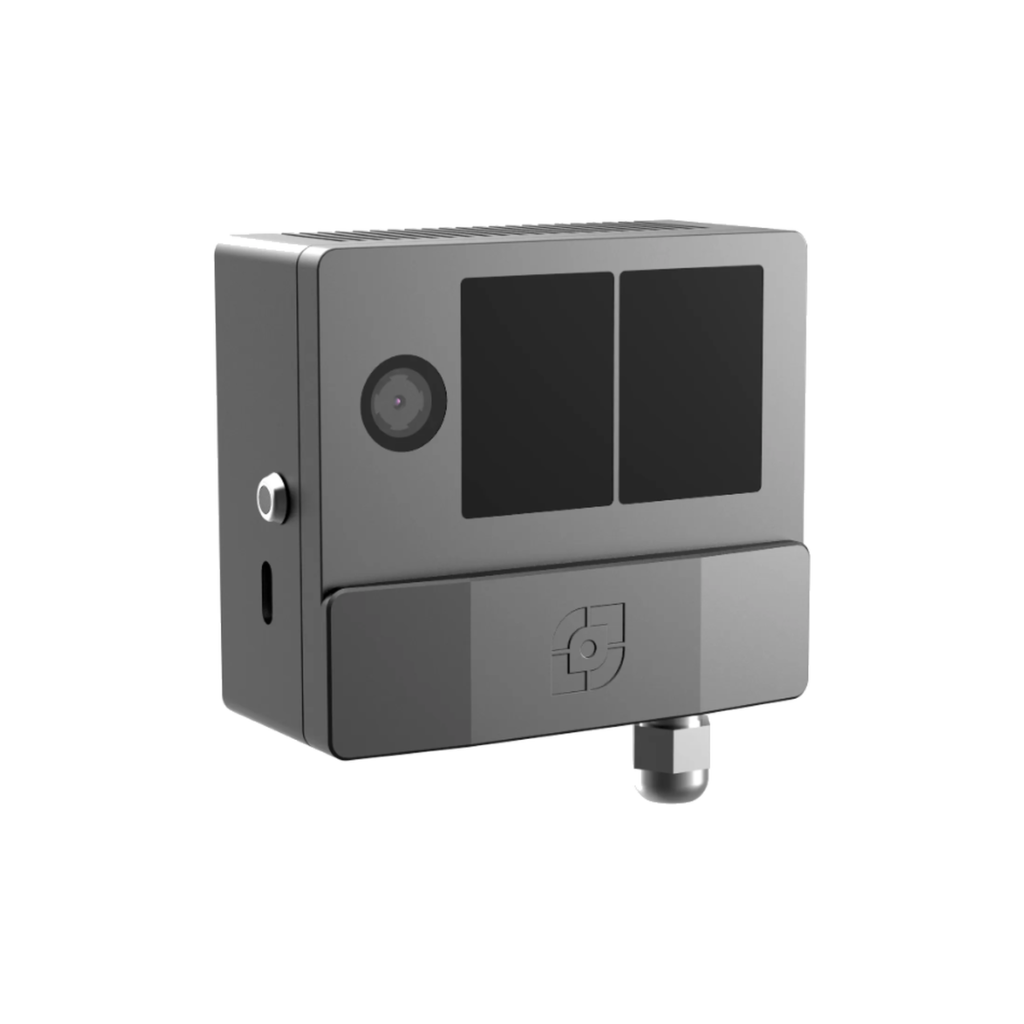
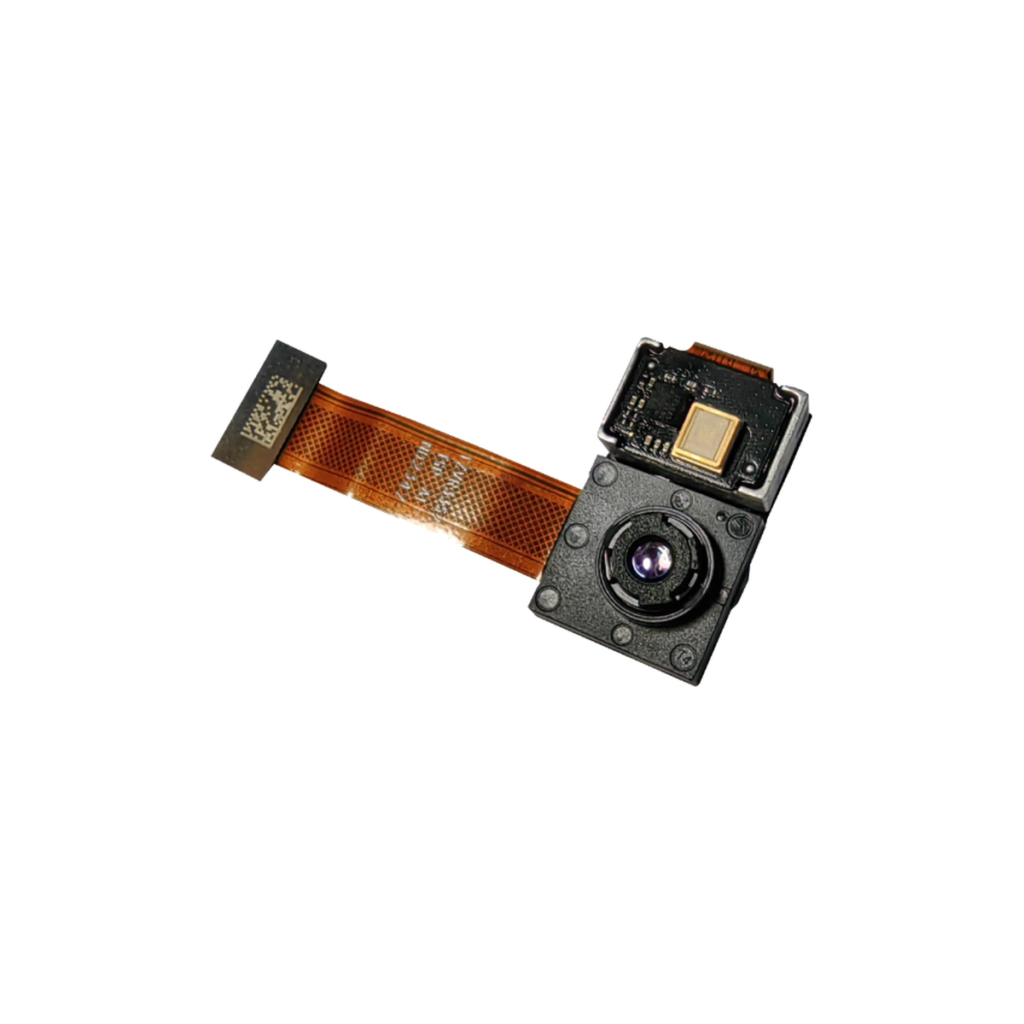
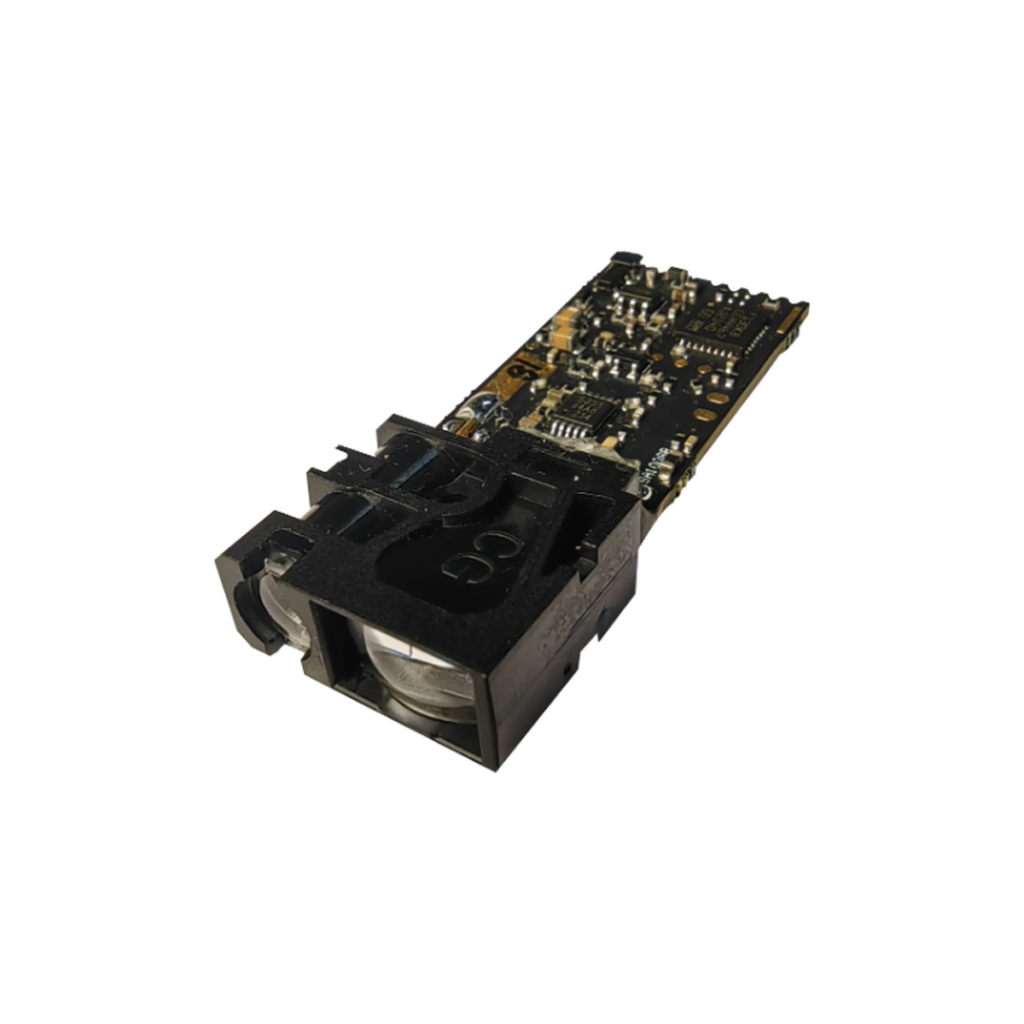
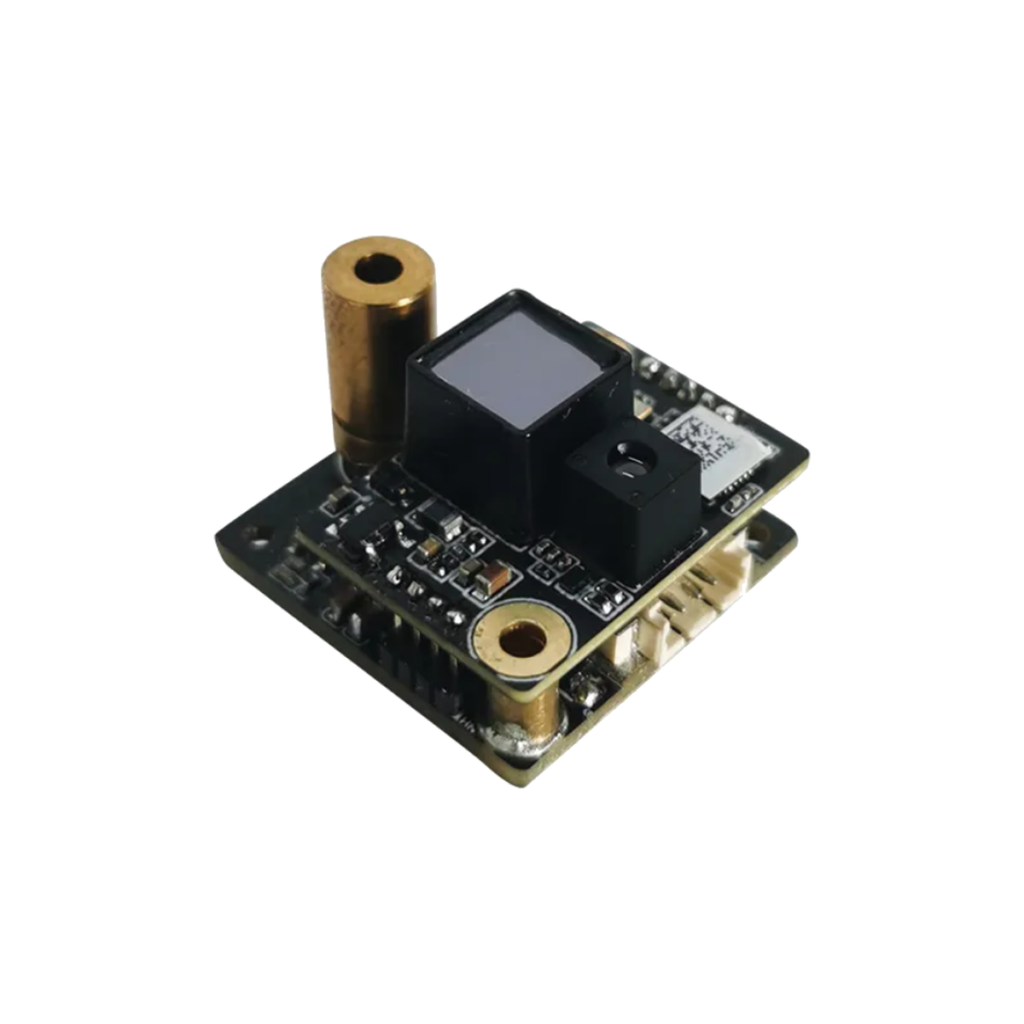
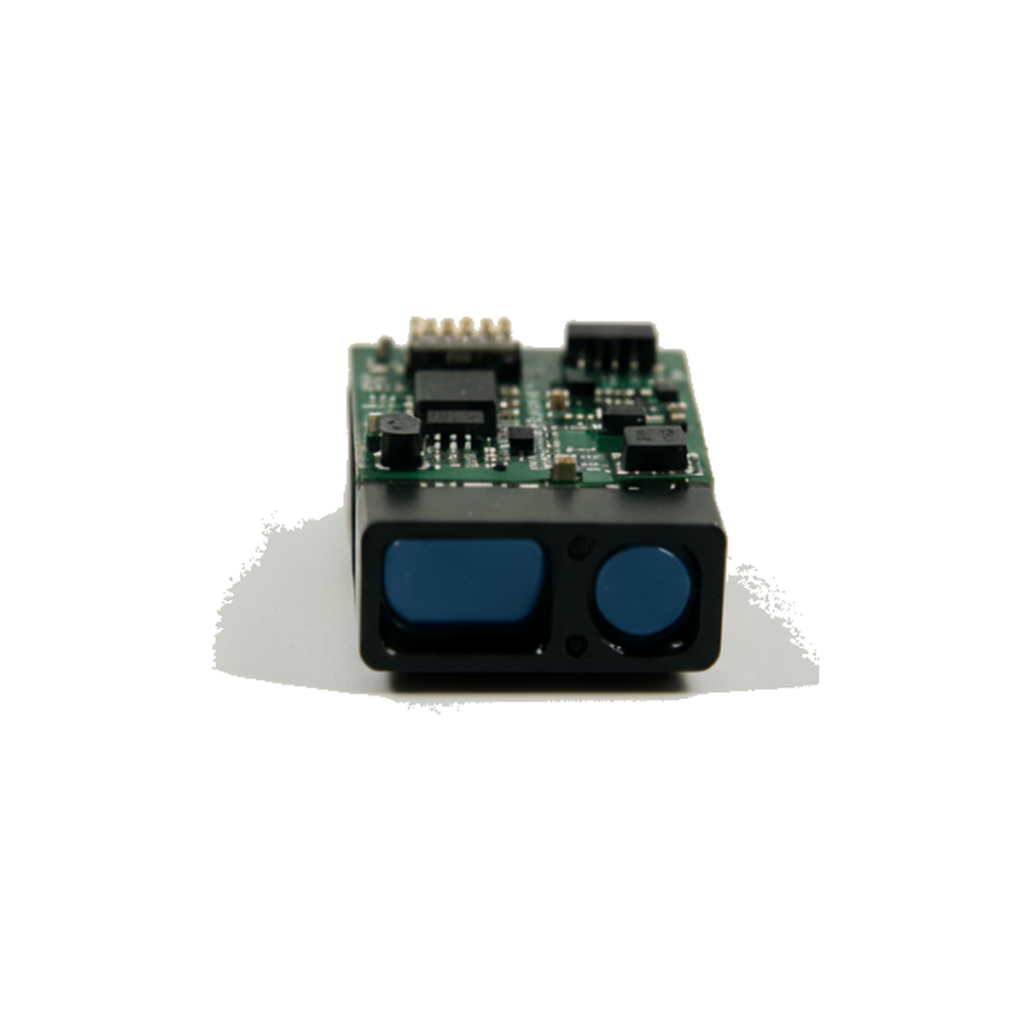
X-D535L и X-D535H 3D ToF люди считают камеру для заполнения и анализа трафика. X-D400 компактная 3D камера iToF глубины для зондирования глубины и интеграции 3D-видения. X-D500 промышленная 3D камера глубины iToF для машинного зрения и автоматизации интеграции. X-D1000 промышленная 3D-камера глубины iToF для зондирования глубины и приложений 3D-видения. В X-D450 встроен модуль камеры 3D iToF для компактной интеграции системы зрения. XD-S20 компактный модуль дальномера dToF для интеграции с датчиком расстояния. Модуль лазерного дальномера XD-S40 dToF для компактных систем дистанционного зондирования. XD-S200S компактный модуль дальномера dToF для интеграции измерения расстояния. Модуль лазерного дальномера XD-S700 dToF для оптической интеграции измерения расстояния. Модуль лазерного дальномера XD-S1000 dToF для приложений дистанционного зондирования. Компактный дальномерный модуль XD-S1500 для измерения оптического расстояния. XD-S2000 компактный модуль дальномера dToF для интеграции с датчиком расстояния. X-D1100 широкоугольная 3D камера iToF для точного зондирования глубины и RGB-D визуализации.
Прикоснитесь к нашим 3D-специалистам
Расскажите нам о ваших требованиях к применению. Наша инженерная команда поможет вам найти правильное сенсорное решение.
Готовы начать собственный проект?
Свяжитесь с нами сегодня, чтобы начать свой путь к росту и инновациям.
Расскажите нам о ваших технических требованиях или потребностях проекта. Наша команда порекомендует подходящие продукты и варианты интеграции.
6-й этаж, корпус C2, Wuhan Future Science and Technology City, проспект Гаосинь, 999, Ухань, провинция Хубэй, 430205, Китай.