Как 3D-зрение помогает роботам снимать коробки со смешанных палет
На смешанной палете коробку, которая выступает выше остальных, не всегда проще всего снять. Она может опираться на соседнюю коробку, тогда как у коробки пониже верхняя поверхность открыта и достаточно ровная, а вокруг неё хватает места для вакуумного захвата. Поэтому роботу нужно определить: какую коробку можно снять сейчас и куда поставить…
На смешанной палете коробку, которая выступает выше остальных, не всегда проще всего снять. Она может опираться на соседнюю коробку, тогда как у коробки пониже верхняя поверхность открыта и достаточно ровная, а вокруг неё хватает места для вакуумного захвата. Поэтому роботу нужно определить: какую коробку можно снять сейчас и куда поставить присоски?
Система 3D-зрения помогает ответить на этот вопрос с помощью данных глубины. Камера снимает видимую часть штабеля, программа выделяет возможные участки захвата, а система управления проверяет, может ли робот подвести инструмент и поднять выбранную коробку. По мере разборки штабеля этот цикл повторяется.
1. Определить, какие поверхности коробок открыты
Коробки на смешанной палете различаются размерами, высотой и ориентацией. На цветном изображении две соседние коробки могут выглядеть как одна сплошная поверхность, особенно если между ними почти нет зазора. Данные глубины помогают различить их, когда верхние грани находятся на разной высоте или наклонены под разными углами. По этим данным программа оценивает положение и наклон каждой видимой поверхности.
Если верхние грани лежат почти в одной плоскости, по глубине границу между коробками определить сложнее. В зависимости от конфигурации системы могут помочь видимые стыки или другие признаки на изображении. Если одна коробка закрывает другую, камера не измерит скрытую поверхность с той же точки. Система может вернуться к этому участку после снятия соседней коробки или осмотреть его с другого ракурса, если это предусмотрено конструкцией ячейки.
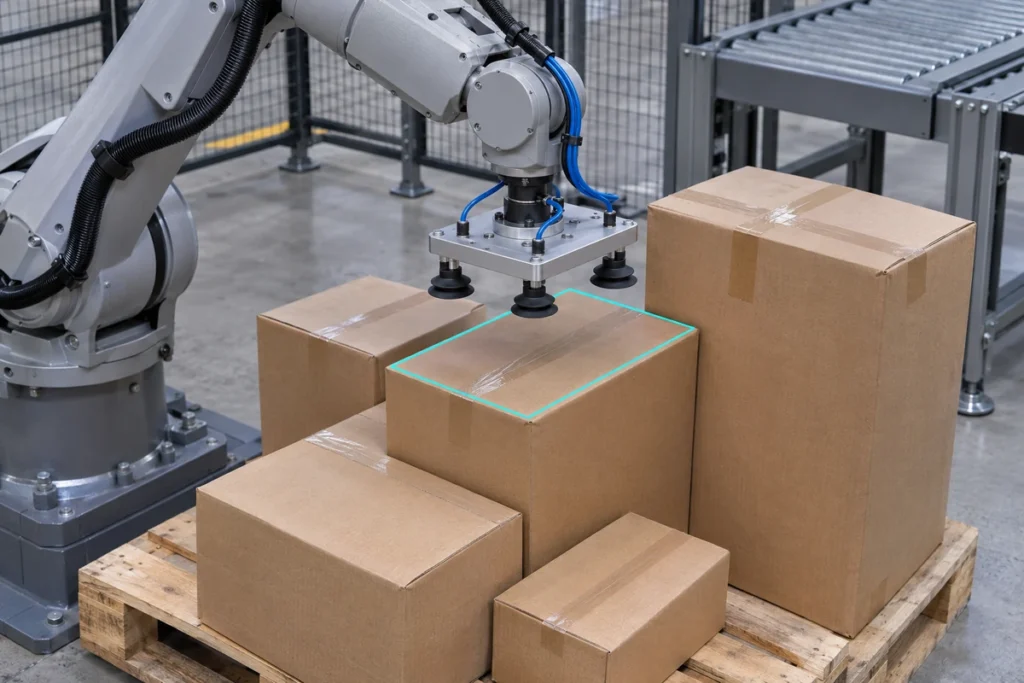
2. Выбрать участок, подходящий для вакуумного захвата
Обнаруженная коробка — лишь один из вариантов для следующего захвата. Участок контакта должен соответствовать расположению присосок. Например, при захвате по центру коробки одна из присосок может попасть на край, смятый угол или неплотно закрытый клапан. Лучше выбрать открытый участок, на котором помещаются все задействованные присоски.
Роботу также нужно место для движения. Высокая соседняя коробка может помешать подвести захват или задеть снимаемую коробку при подъёме. При планировании движения система учитывает геометрию коробок, форму захвата и расположение оборудования. Калибровка камеры относительно робота позволяет преобразовать координаты цели из системы координат камеры в систему координат робота.
По данным глубины можно оценить геометрию поверхности, но нельзя определить, удержат ли присоски коробку. Это проверяют на реальной упаковке. Если в ячейке предусмотрен контроль вакуума, его сигнал помогает подтвердить захват.
3. Обновить данные после снятия коробки
После снятия коробки может открыться нижний ряд или сместиться соседняя упаковка. Повторная съёмка позволяет выбрать следующую цель по текущему состоянию штабеля. Например, к небольшой коробке между двумя высокими робот может получить доступ только после снятия одной из соседних.
По возможности снимок делают после того, как робот и поднятая коробка вышли из поля зрения камеры. Если подходящей цели нет, у системы должен быть предусмотрен следующий шаг: повторить съёмку, использовать другой доступный ракурс или передать палету на ручную обработку. Этот сценарий стоит проверить при вводе ячейки в эксплуатацию.
Что проверить перед запуском
Используйте палеты, которые отражают реальные условия работы: полные, почти пустые и с укладкой, которая чаще всего вызывает затруднения.
- Поле зрения. Видит ли камера всю нужную зону, включая края палеты, при максимальной и минимальной высоте штабеля?
- Качество данных глубины. Получает ли система пригодные данные на коробках со скотчем, печатью или повреждениями, особенно в местах контакта присосок?
- Выполнение захвата. Может ли робот подвести захват и поднять коробку, не задевая соседние коробки и оборудование? Если есть контроль вакуума, распознаёт ли он неудачный захват?
- Производительность. Фиксируйте долю успешных захватов, число повторных попыток, частоту ручного вмешательства и время цикла. При замере учитывайте съёмку, обработку данных, планирование движения и повторные попытки.
Оценивайте камеру в составе всей роботизированной ячейки
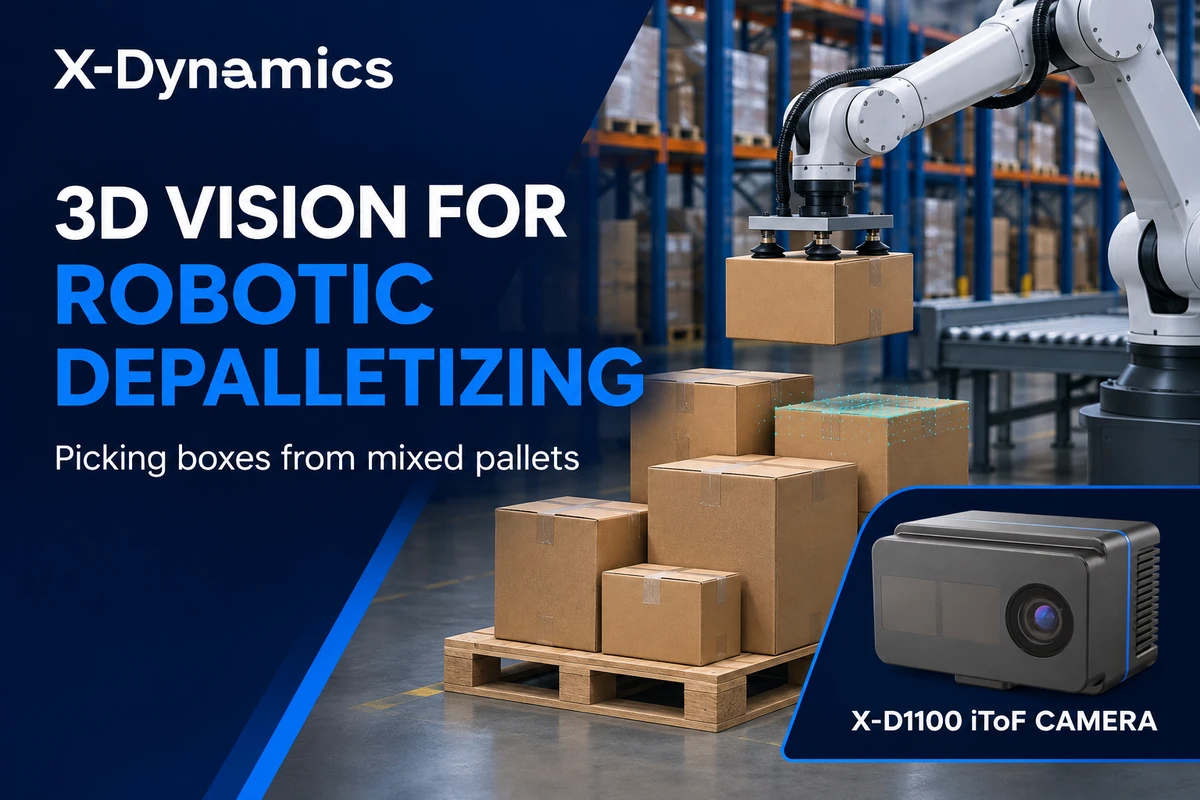
Камера X-Dynamics X-D1100 с технологией iToF — один из вариантов 3D-камеры для складской и промышленной автоматизации. Для проекта по разборке смешанных палет начните с габаритов палеты, максимальной и минимальной высоты штабеля, размеров коробок, типа захвата и целевого времени цикла. Эти данные помогут выбрать точку установки камеры, оценить поле зрения и спланировать испытания всей ячейки.
Планируете автоматизировать разборку палет? Отправьте команде X-Dynamics схему ячейки и типовые размеры коробок, чтобы обсудить требования к системе 3D-зрения.