Как камеры глубины iToF меняют трёхмерное восприятие роботов
Камеры глубины iToF предоставляют плотные данные глубины для навигации, предотвращения препятствий и роботизированных манипуляций, помогая роботам понимать и взаимодействовать со сложными 3D-средами.
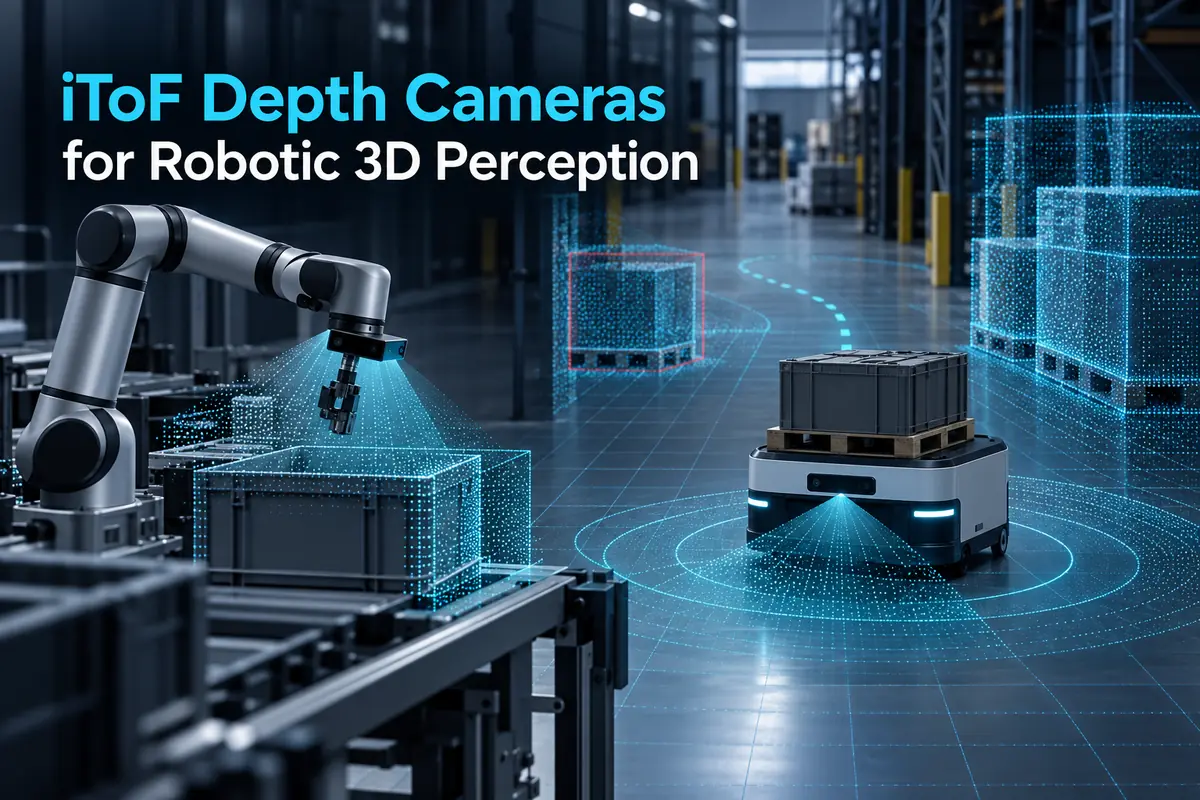
От роботизированных рук, выполняющих точные задачи на заводских этажах, до автономных мобильных роботов, перемещающихся по складам, роботы должны решить одну фундаментальную задачу: как они могут точно воспринимать, ориентироваться и взаимодействовать со сложным трехмерным миром?
Именно здесь все более важную роль играет косвенная технология измерения глубины времени полета или iToF.
Что такое технология iToF?
Обычная 2D-камера фиксирует цвет, яркость и текстуру, но не может напрямую определить, как далеко объект находится от камеры. Камера глубины iToF добавляет пространственную информацию, измеряя расстояние по всему изображению.
Камера излучает модулированный инфракрасный свет в окружающую среду. После того, как свет отражается от окружающих объектов, датчик принимает возвращающийся сигнал и измеряет его фазовый сдвиг. Эта информация затем используется для расчета расстояния и генерации значения глубины для каждого пикселя.
В результате робот может понимать не только то, что перед ним, но и расстояние, размер, форму и пространственное положение окружающих объектов. Выходные данные могут быть представлены в виде карты глубины или преобразованы в данные 3D-облака для дальнейшей обработки.
Проще говоря, технология iToF действует как «3D-глаза» робота.
Почему iToF подходит для робототехники?
Различные технологии 3D-видения предлагают различные преимущества.
dToF измеряет время прохождения в оба конца излучаемого света более непосредственно и обычно используется для измерения расстояния на большие расстояния. iToF особенно подходит для создания изображений с плотной глубиной с полезной частотой кадров и может быть эффективно интегрирован с использованием зрелых процессов CMOS.
По сравнению с пассивным стерео зрением, iToF не зависит от видимых текстур или четко идентифицируемых функций изображения. По сравнению со многими системами структурированного освещения, он может предоставлять информацию о глубине в режиме реального времени в более широком диапазоне промышленных и роботизированных приложений.
Фактическая производительность по-прежнему зависит от окружающего света, отражательной способности цели, многолучевых помех, оптической конструкции и калибровки. Однако баланс пространственного разрешения, точности, частоты кадров, энергопотребления и стоимости системы делает iToF привлекательным выбором для роботизированного 3D-восприятия.
Три основных применения глубинных камер iToF в робототехнике
1 Автономная навигация и SLAM
Точная навигация необходима для складских AMR, AGV, чистящих роботов и сервисных роботов.
Камера глубины iToF непрерывно фиксирует расстояние и форму окружающих объектов. Его карты глубины и облака точек помогают роботу идентифицировать стены, полки, оборудование, людей и доступные места для путешествий.
В сочетании с одновременной локализацией и отображением, эта информация позволяет роботу построить карту незнакомой среды, оценивая свое собственное положение на этой карте.
Затем робот может планировать маршруты, корректировать свое движение и более эффективно ориентироваться в изменяющейся среде.
2. Избегание препятствий и промышленная безопасность
Роботы, работающие рядом с людьми, должны уметь быстро обнаруживать препятствия и изменения в окружающей среде.
Камера iToF может контролировать рабочую зону робота и определять положение и расстояние до близлежащих людей или объектов. Когда препятствие приближается к запланированному пути робота, система восприятия может предоставлять данные в режиме реального времени для контроллера движения или логики безопасности.
В зависимости от конструкции системы, эта информация может быть использована для снижения скорости, выдачи предупреждения, изменения запланированного маршрута или запуска команды остановки.
В промышленных условиях зондирование глубины может поддерживать мониторинг ограниченной области, предотвращение столкновений, наблюдение за роботизированными рабочими ячейками и сотрудничество между человеком и роботом. Окончательные показатели безопасности зависят от конструкции и валидации всей системы безопасности, а не только самой камеры.
3. Обнаружение объектов, позиционирование и роботизированный захват
Гибкая сборка, сортировка логистики, депаллетизация и автоматизация сельского хозяйства требуют от роботов понимания положения и ориентации объекта в трехмерном пространстве.
Камера глубины iToF фиксирует поверхность объекта и пространственные координаты. В сочетании с алгоритмами видения робот может оценить свой размер, форму, положение и позу, прежде чем планировать подходящий путь захвата.
Например, сельскохозяйственный робот может использовать информацию о глубине для определения местоположения плода и его положения относительно окружающих ветвей. В логистике и производстве роботизированное оружие может использовать 3D-данные для идентификации смешанных, перекрывающихся или неправильно уложенных объектов для сбора и сортировки.
Эта способность особенно ценна в неструктурированных средах, где объекты не всегда появляются в фиксированных положениях.
Обзор рынка для роботизированного 3D-видения
Развитие искусственного интеллекта, гуманоидных роботов, автономных мобильных роботов и гибкого производства увеличивает спрос на надежное 3D-восприятие.
По мере того, как роботы переходят от контролируемых демонстраций к складам, фабрикам, коммерческим зданиям и домам, они должны понимать среду, которая является динамичной, переполненной и менее предсказуемой.
Этот переход создает новые возможности для камер iToF, систем стереовидения, датчиков dToF и технологий мультимодального зондирования. Ожидается, что будущие роботизированные системы будут сочетать камеры глубины с камерами RGB, инерциальными датчиками, аудио, LiDAR и моделями AI для достижения более полного понимания окружающей среды.
X-Dynamics iToF для роботизированного восприятия
Wuhan X-Dynamics фокусируется на высокоточных промышленных продуктах и решениях для 3D-видения.
Наши независимо разработанные технологии охватывают оптическое моделирование, дизайн оборудования, 3D-калибровку, коррекцию глубины, обработку ISP и ориентированные на приложения алгоритмы ИИ. Это позволяет нам поддерживать проекты от первоначального выбора датчиков и тестирования до системной интеграции и индивидуальной разработки.
Портфель промышленных глубинных камер X-Dynamics включает в себя несколько продуктов, предназначенных для различных робототехнических и промышленных требований:
X-D1100 Series
Серия X-D1100 сочетает в себе широкое поле зрения, большую рабочую дальность и высокоточность измерения глубины. Он подходит для приложений, которые требуют более широкого охвата окружающей среды и надежного 3D-восприятия.
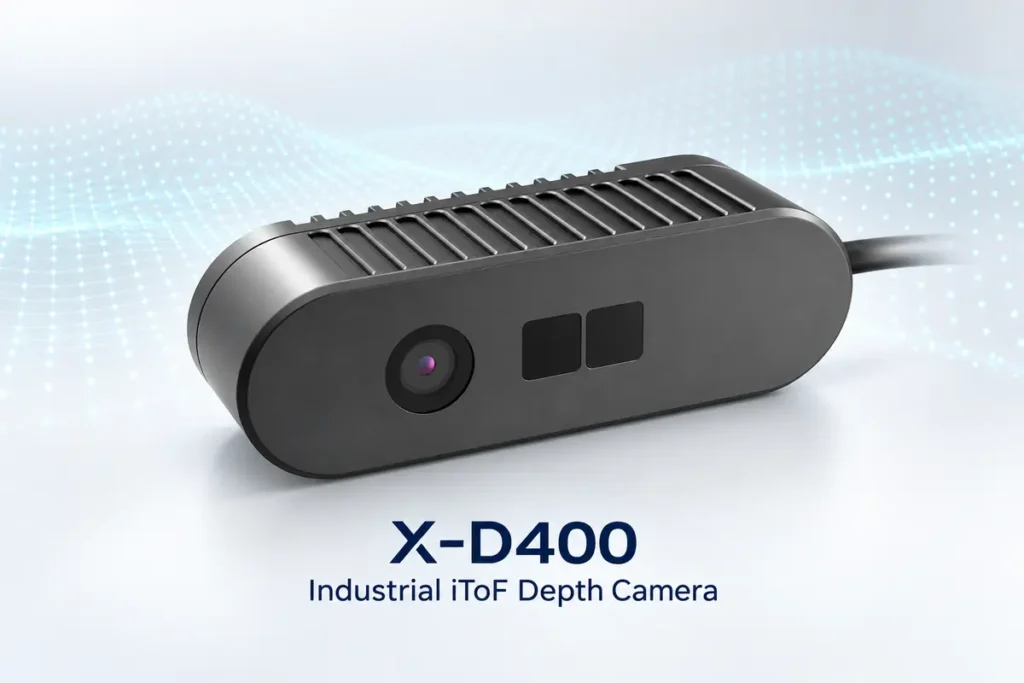
X-D400 Series
Серия X-D400 отличается компактной структурой и точностью до 1 % при заданных условиях эксплуатации. Его небольшой размер делает его подходящим для роботов и встроенных систем с ограниченным пространством для установки.
X-D500 Series
Серия X-D500 интегрирует возможности ИИ, ориентированные на приложения, и поддерживает ряд промышленных приложений, требующих как данных о глубине, так и интеллектуального анализа.
Выбранные продукты X-Dynamics могут достигать точности до 0,5% в зависимости от модели, конфигурации, цели и рабочей среды. Индустриализированные конструкции также поддерживают производительность в сложных условиях, включая сильный окружающий свет и многокамерные установки.
Поддержка различных промышленных приложений
X-Dynamics iToF камеры, алгоритмы и программные решения могут поддерживать приложения, в том числе:
- AGV и AMR обнаружение препятствий
- Мониторинг промышленной безопасности
- Роботизированное руководство и позиционирование объектов
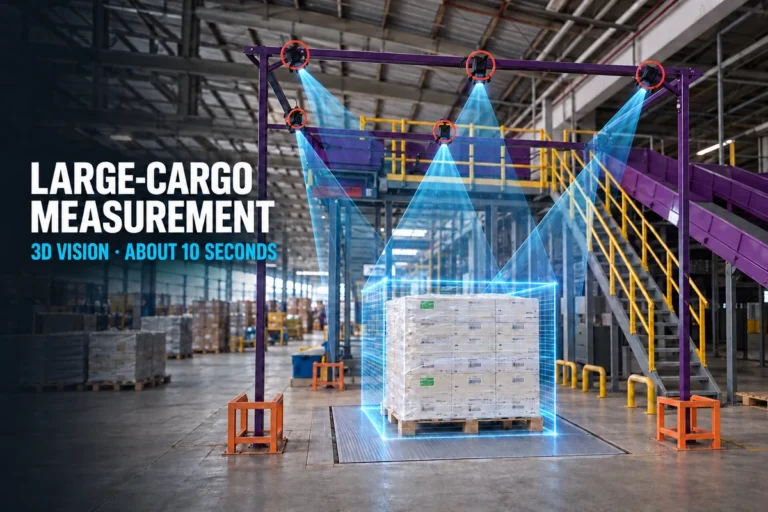
- Измерение объема логистики
- Подсчет людей и анализ занятости
- Чувство осанки и человеческого характера
- Мониторинг железнодорожных перевозок
- Промышленная автоматизация и инспекция
В дополнение к стандартным продуктам X-Dynamics предоставляет технические консультации, адаптацию интерфейса, оценку образцов и настройку ODM для различных требований интеграции.
Роботы получат надежное 3D-видение
От промышленной автоматизации и складской логистики до сервисных роботов и воплощенного интеллекта, камеры глубины iToF помогают машинам выходить за рамки простого захвата изображений.
Предоставляя пространственную информацию в реальном времени, они позволяют роботам понять, где находятся объекты, как структурированы среды и как взаимодействовать с физическим миром более безопасно и эффективно.
Благодаря независимо разработанным технологиям и растущему портфелю промышленного 3D-видения X-Dynamics продолжает помогать клиентам создавать более эффективные роботизированные системы восприятия для реальных приложений.