От демонстраций человека к обучению роботов: сбор данных от первого лица с X-Dynamics VS031
При записи демонстрации действий человека важно зафиксировать не только конечный результат. Для исследователей робототехники значение имеет и сам процесс: как человек приближается к предмету, как взаимодействует с ним руками и как меняется окружающая сцена на протяжении всей операции. Сбор данных от первого лица позволяет наблюдать за этими действиями с позиции…
При записи демонстрации действий человека важно зафиксировать не только конечный результат. Для исследователей робототехники значение имеет и сам процесс: как человек приближается к предмету, как взаимодействует с ним руками и как меняется окружающая сцена на протяжении всей операции.
Сбор данных от первого лица позволяет наблюдать за этими действиями с позиции демонстратора. Сочетание визуальных наблюдений с синхронизированными инерциальными и аудиоданными создаёт основу для разработки методов обучения роботов и мультимодального восприятия.
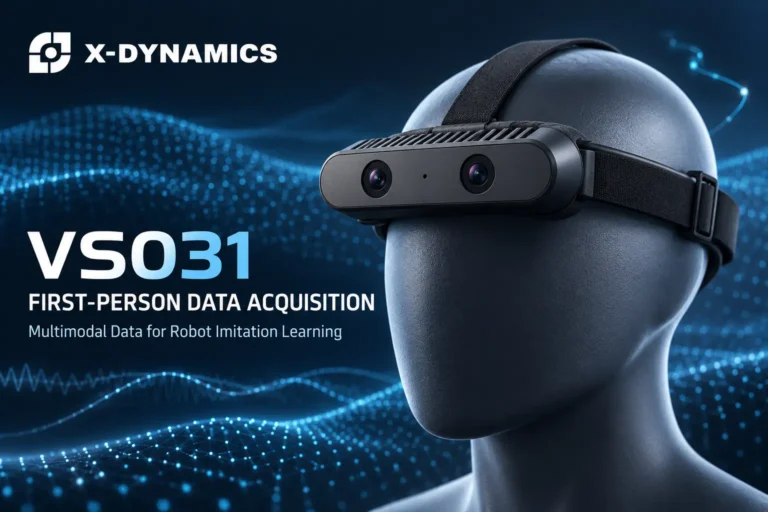
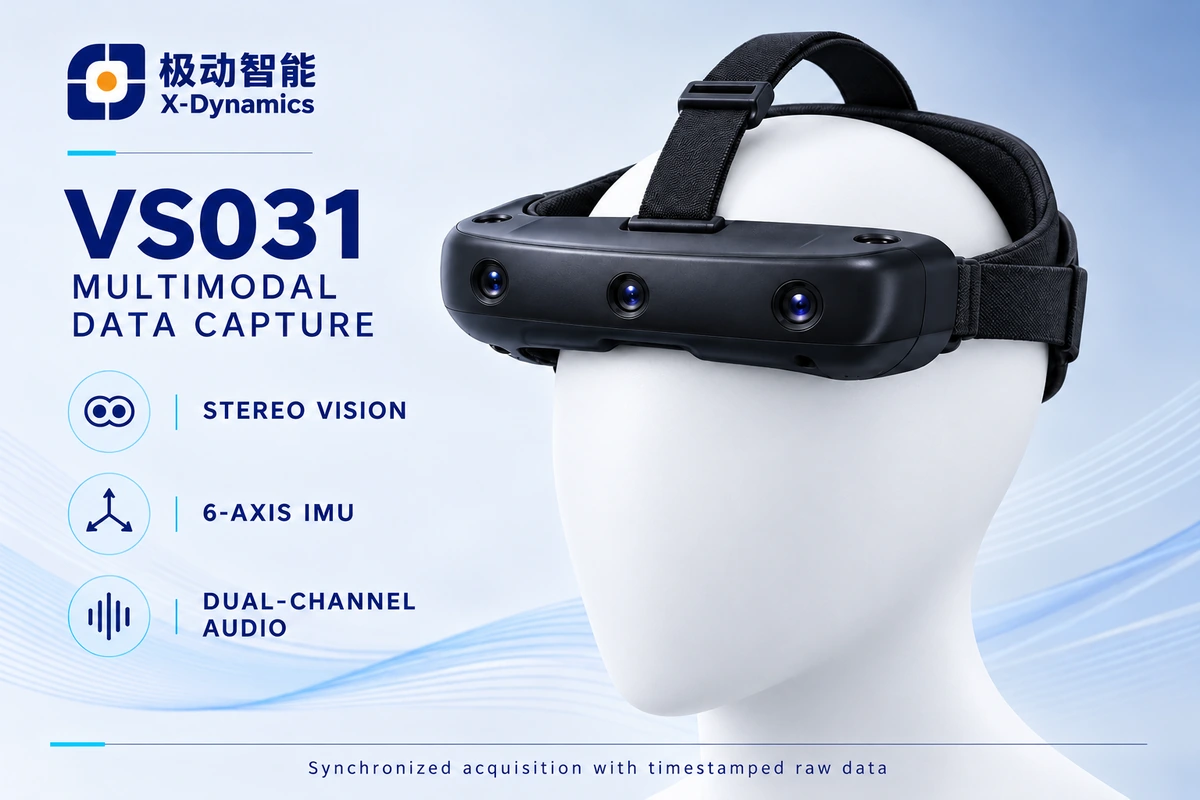
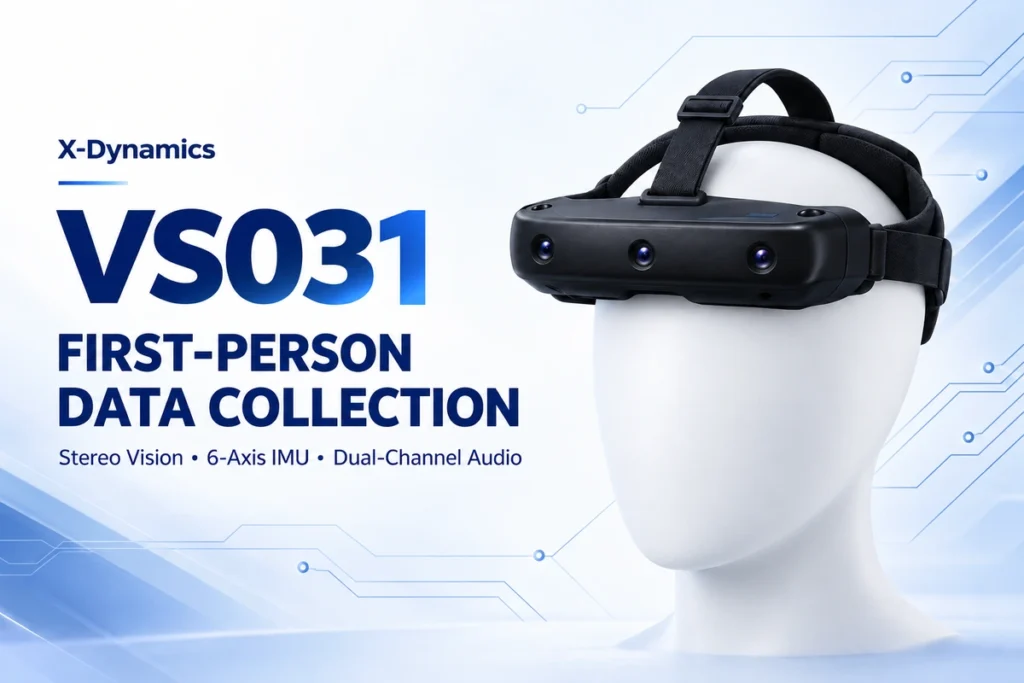
X-Dynamics VS031 — носимое стереоустройство для сбора данных от первого лица, объединяющее эти возможности в головной платформе. Оно предназначено для записи данных, используемых в исследованиях воплощённого искусственного интеллекта, обучении роботов по демонстрациям и разработке стратегий манипулирования.
Запись задач с точки зрения демонстратора
VS031 использует стереокамеры, закреплённые на голове, для записи действий с эгоцентрической точки зрения. Камеры перемещаются вместе с пользователем, фиксируя видимую взаимосвязь между движениями рук, предметами и рабочим пространством.
При исследовании роботизированных манипуляций такие записи помогают документировать последовательность операции: от приближения к предмету и взаимодействия с ним до завершения задачи. Полученные визуальные наблюдения можно просматривать, систематизировать и подготавливать для последующих процессов обучения.
Полезность записи зависит от того, какие элементы остаются в поле зрения на протяжении всей операции. Поэтому при планировании сбора данных следует учитывать положение камер, перекрытие обзора руками и организацию рабочего пространства.
Стереозрение, инерциальные данные и звук в одной платформе
VS031 объединяет стереозрение, шестиосевой инерциальный измерительный модуль IMU и двухканальную запись звука, обеспечивая синхронизированный мультимодальный сбор данных.
Эти потоки отражают разные аспекты демонстрации. Стереокамеры записывают визуальные наблюдения с двух ракурсов, IMU регистрирует инерциальные измерения, связанные с движением устройства, а аудиозапись дополняет информацию о выполняемых действиях и окружающей обстановке.
Совместная запись этих потоков позволяет исследовательским командам получить более полное представление о задаче, чем при использовании одного видеопотока. В зависимости от проекта данные можно подготовить для работы с визуальными наблюдениями, информацией о движении, звуком или сочетанием нескольких модальностей.
Исходные данные с временными метками для последующей обработки
VS031 выдаёт стандартизированные исходные данные с точными временными метками. Это помогает организовывать записи и сопоставлять наблюдения из разных сенсорных потоков при последующей обработке.
Доступ к исходным данным позволяет исследователям адаптировать подготовку материала под конкретную задачу. Записи могут потребовать калибровки, проверки качества, разметки, разделения на отдельные эпизоды или преобразования в формат, используемый системой обучения.
Устройство обеспечивает этап сбора данных. Для создания пригодного к обучению набора также необходимо определить требования к качеству демонстраций, разнообразию выполняемых задач и соответствию между записанными действиями человека и доступными средствами управления роботом.
Поддержка обучения по демонстрациям и разработки мультимодальных моделей
VS031 предназначен для сбора данных, используемых в обучении роботов по демонстрациям, разработке стратегий манипулирования и обучении мультимодальных моделей.
В процессах обучения по демонстрациям действия человека служат источником наблюдений о выполнении задачи. Запись от первого лица помогает сохранить взгляд демонстратора на взаимодействие с предметами и видимую последовательность операции.
При разработке стратегий манипулирования исследователи могут использовать записанные последовательности как часть более широкого процесса подготовки данных и обучения. Требуемая разметка, данные о действиях робота и методы обучения зависят от разрабатываемой системы.
В мультимодальных исследованиях можно использовать согласованные визуальные, инерциальные и аудиопотоки. Выбор модальностей и способ их объединения определяются архитектурой модели и требованиями приложения.
Дополнительные ракурсы: семикамерный модуль с IMU
Помимо VS031, X-Dynamics предлагает семикамерный модуль с IMU для проектов, которым необходимы дополнительные точки наблюдения и более широкий обзор окружающей среды.
Модуль объединяет три фронтальные камеры, четыре камеры с объективами «рыбий глаз» и два IMU с аппаратной синхронизацией. Такая конфигурация предназначена для одновременного наблюдения за областью работы рук на близком расстоянии и окружающим пространством.
Платформа поддерживает сбор данных для исследований алгоритмов определения ключевых точек кистей рук, визуально-инерциального SLAM и совместной калибровки камер и IMU. Это направления последующей алгоритмической разработки на основе полученных данных; конкретная схема обработки зависит от проекта.
VS031 и семикамерный модуль отвечают разным требованиям к сбору данных. При выборе следует учитывать необходимые ракурсы, условия записи, конфигурацию датчиков и дальнейшее назначение набора данных.
От сбора данных к визуальному восприятию робота
Запись демонстраций человека — одна из составляющих разработки робототехнической системы. Для взаимодействия с предметами и работы в заданном пространстве роботу также необходимы подходящие визуальные наблюдения.
Портфель промышленного 3D-зрения X-Dynamics включает модули для установки в области головы, корпуса и запястья робота. Они предназначены для таких задач, как наблюдение за рабочим пространством, визуальное наведение рабочего органа и манипулирование на близком расстоянии.
Другие направления применения включают измерение объёма, разделение отдельных и уложенных друг на друга объектов, депаллетизацию и паллетизацию. Для каждого из них требуется соответствующее сочетание оборудования, алгоритмов обработки и системной интеграции.
Эти направления связывают сбор данных о действиях человека с визуальным восприятием в робототехнических приложениях.
Обсудите требования к сбору данных с X-Dynamics
Оценку оборудования стоит начинать с чёткого описания задачи, которую необходимо записать. Исследовательской команде следует определить требуемые ракурсы, сенсорные потоки, требования к синхронизации, форматы выходных данных и процесс последующей обработки.
X-Dynamics приглашает к сотрудничеству разработчиков робототехники, исследователей воплощённого ИИ и системных интеграторов, рассматривающих VS031 или семикамерный модуль с IMU.
Свяжитесь с нашей командой, чтобы обсудить технические характеристики, выходные данные и требования к интеграции оборудования в ваш проект.